solutions
解决方案
拥有深耕并联机器人领域四十余年的“教授级专家”
(一)运动模拟
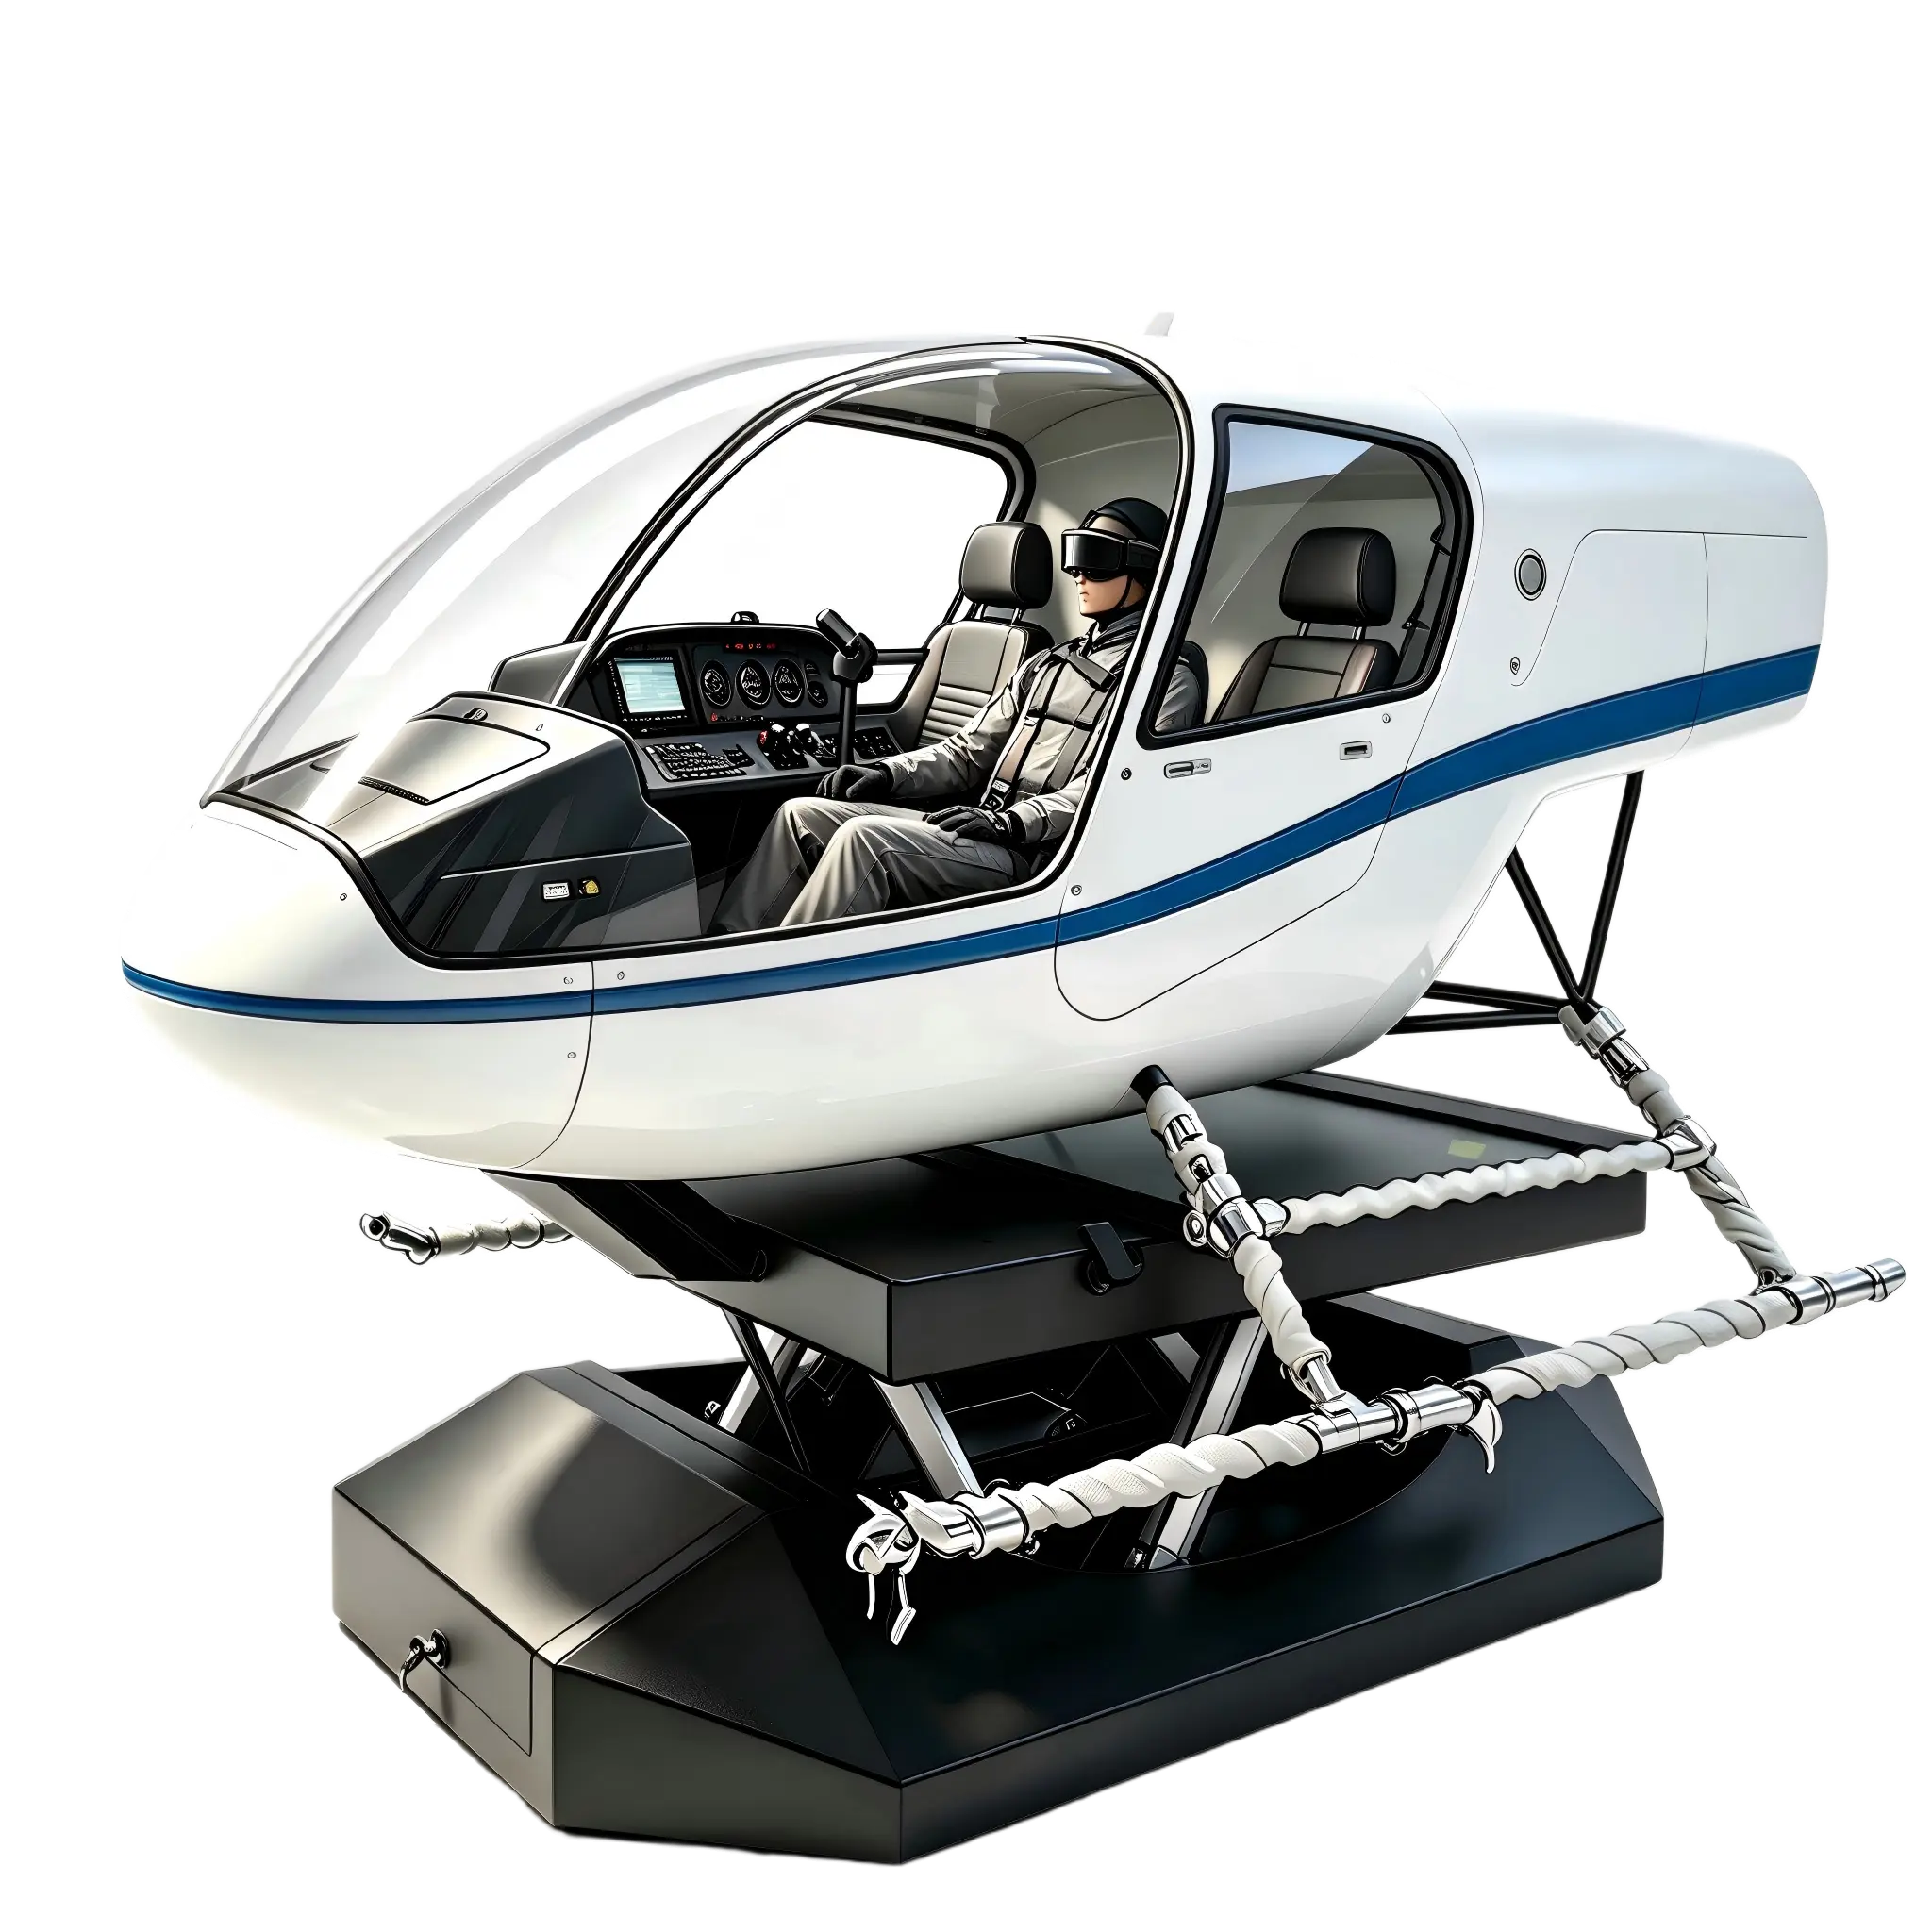
六自由度并联运动平台与柔索并联机器人在运动模拟领域各具特色、互为补充。六自由度并联平台(以Stewart平台为典型代表)基于六根可伸缩驱动杆并联连接上下平台所形成的闭环结构,具有整体刚度大、结构稳定性强、固有频率高、动态响应迅速等突出优势,各驱动杆协同联动可实现空间六个自由度(横荡、纵荡、垂荡、横摇、纵摇、艏摇)的精确运动,配合高精度伺服控制与实时位姿解算算法,定位精度可达微米级且无累积误差,能够逼真复现复杂空间轨迹,因此广泛应用于飞行模拟器、车辆驾驶模拟器、舰船航海模拟器以及航天器交会对接模拟和空间机械臂地面验证等对位姿精度和结构稳定性要求严苛的场合。与此同时,柔索并联机器人采用柔索代替刚性连杆作为驱动元件,驱动单元可远置,系统惯量低、工作空间巨大(可达数十米至数百米跨度),结构简单且易于拆装重构,但柔索仅能承受拉力、系统刚度相对有限,这些技术特征使其更适用于大过载飞行模拟(利用低惯量实现高加速运动)、风洞试验中模型的六自由度支撑与姿态模拟、空间站对接及舱外活动的地面微低重力模拟等大尺度、高动态或对成本敏感的运动模拟场景。两者技术路径各异,六自由度平台以刚性和精度见长,柔索平台以空间和灵活性取胜,互为补充,共同拓展了运动模拟装备在航空航天、交通运输、科学试验及人员培训等领域的适用范围与性能边界。
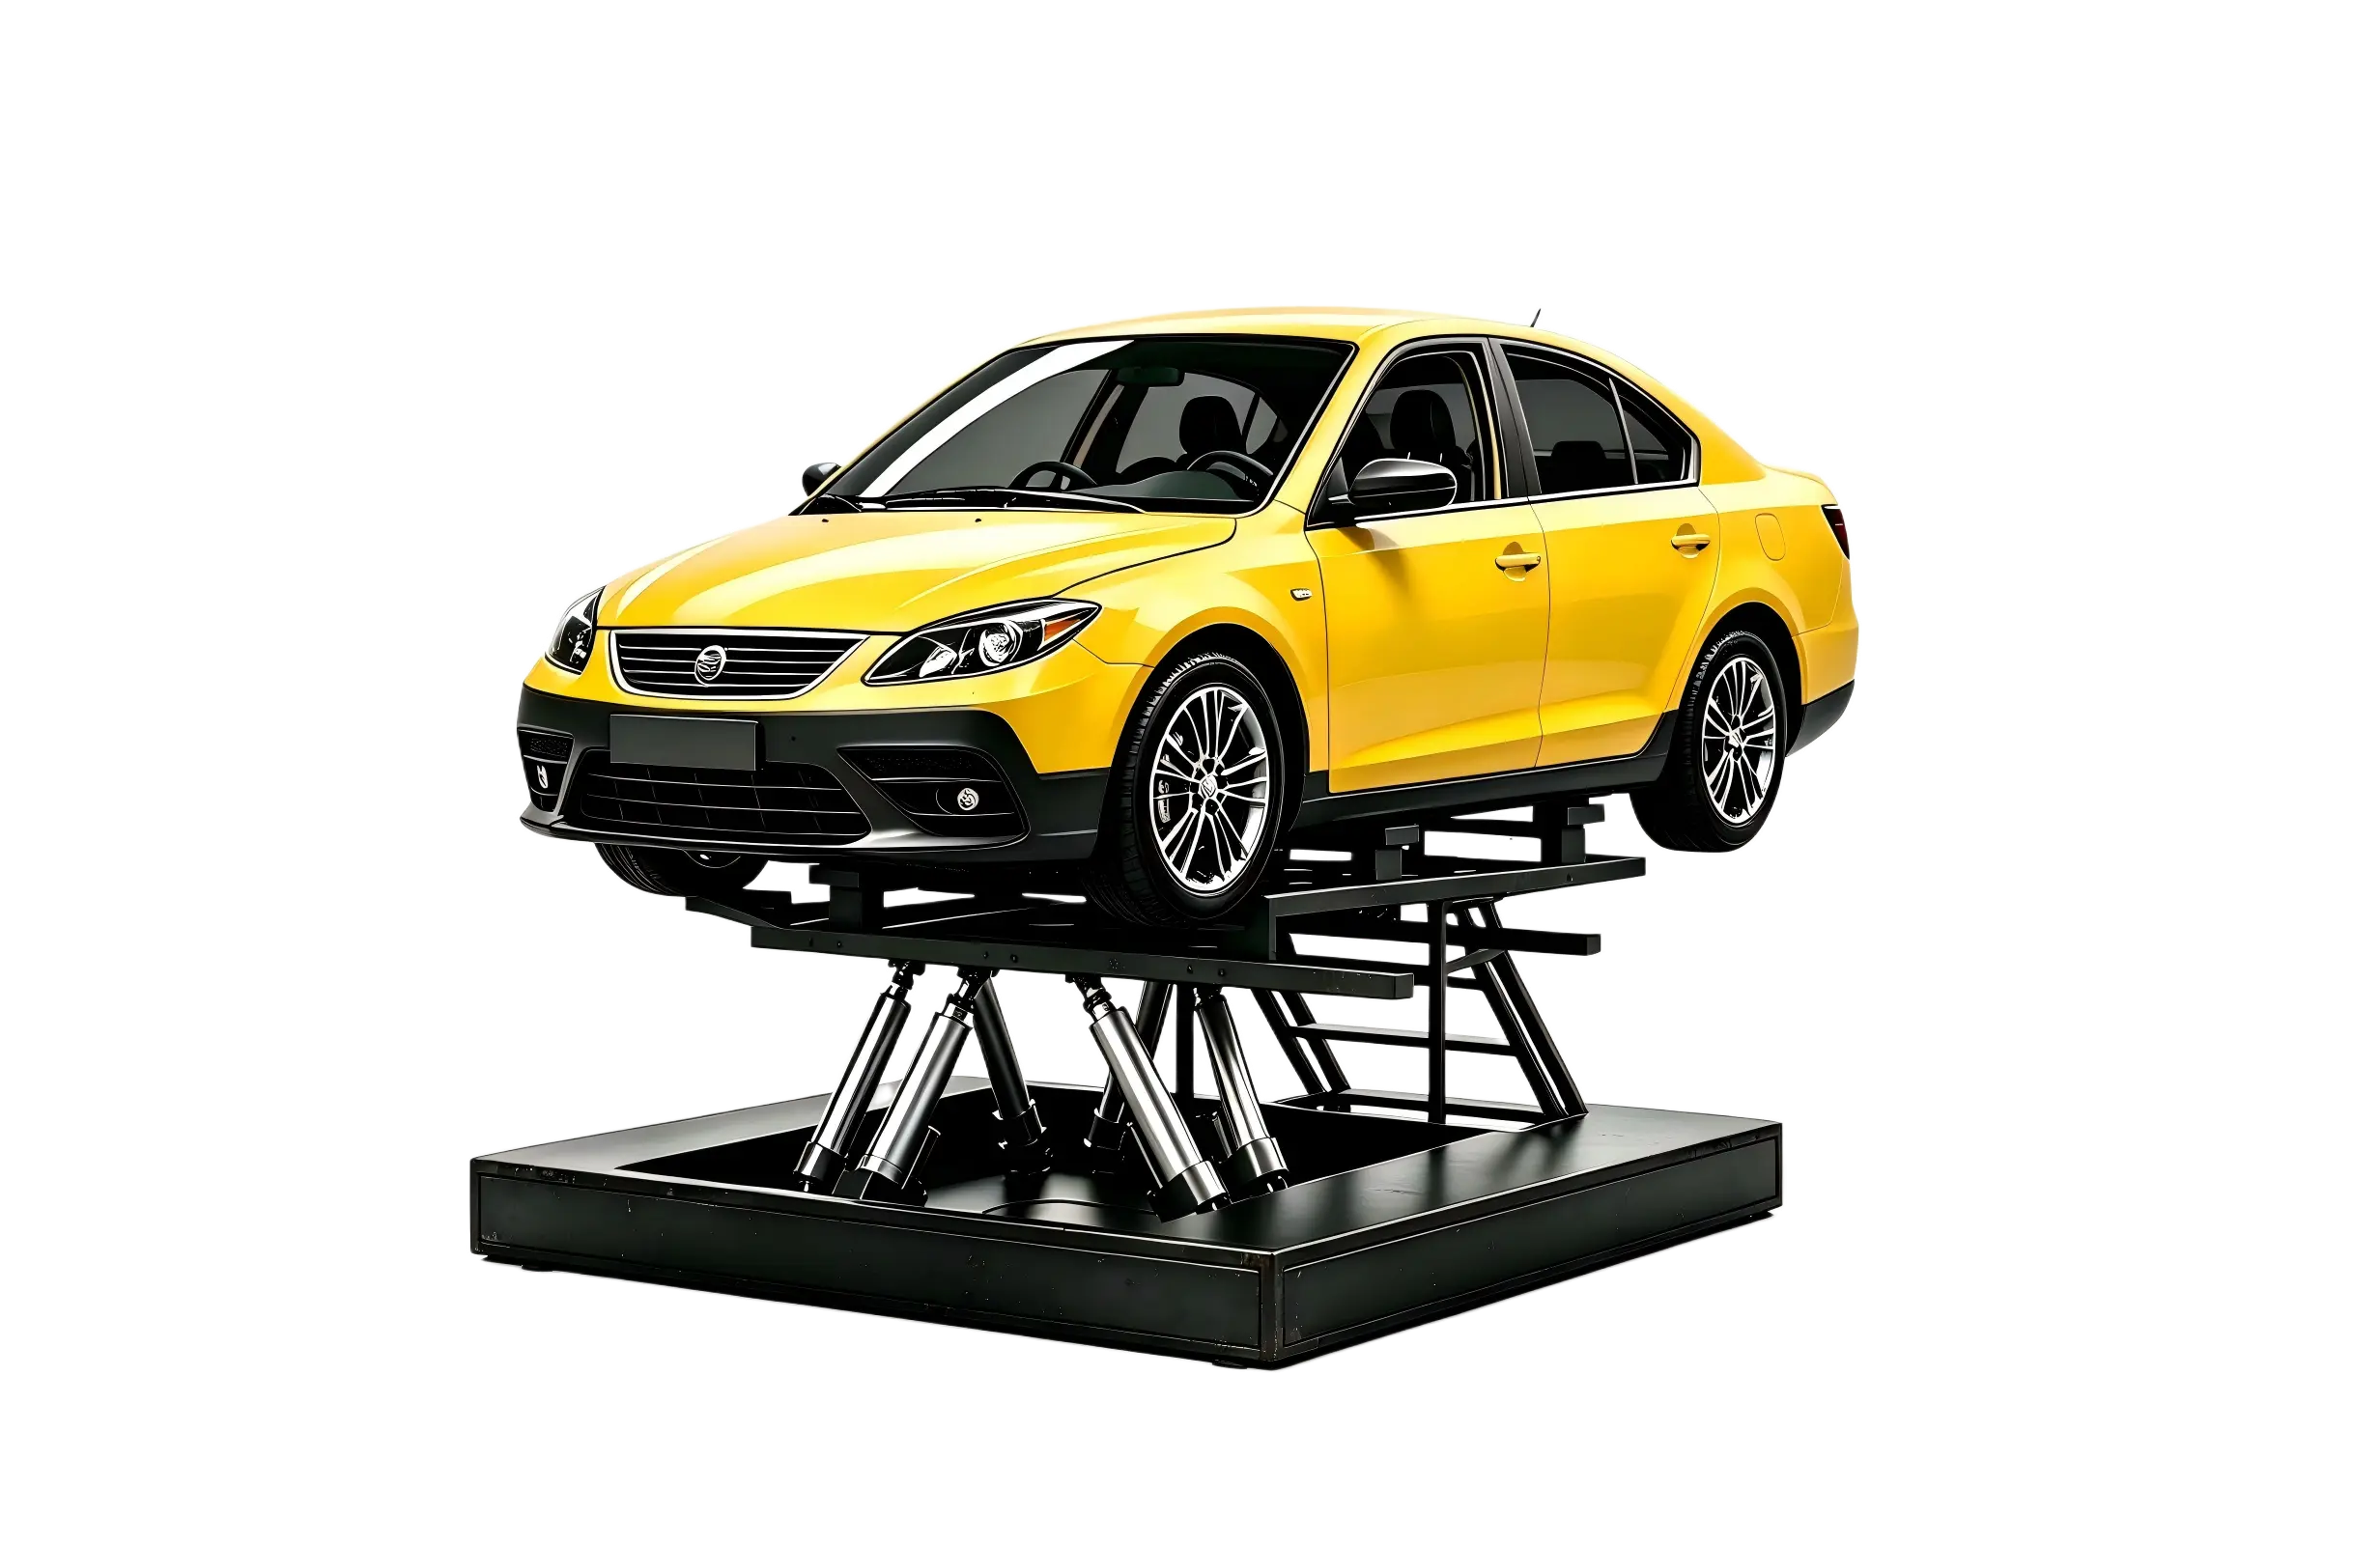
车辆驾驶模拟
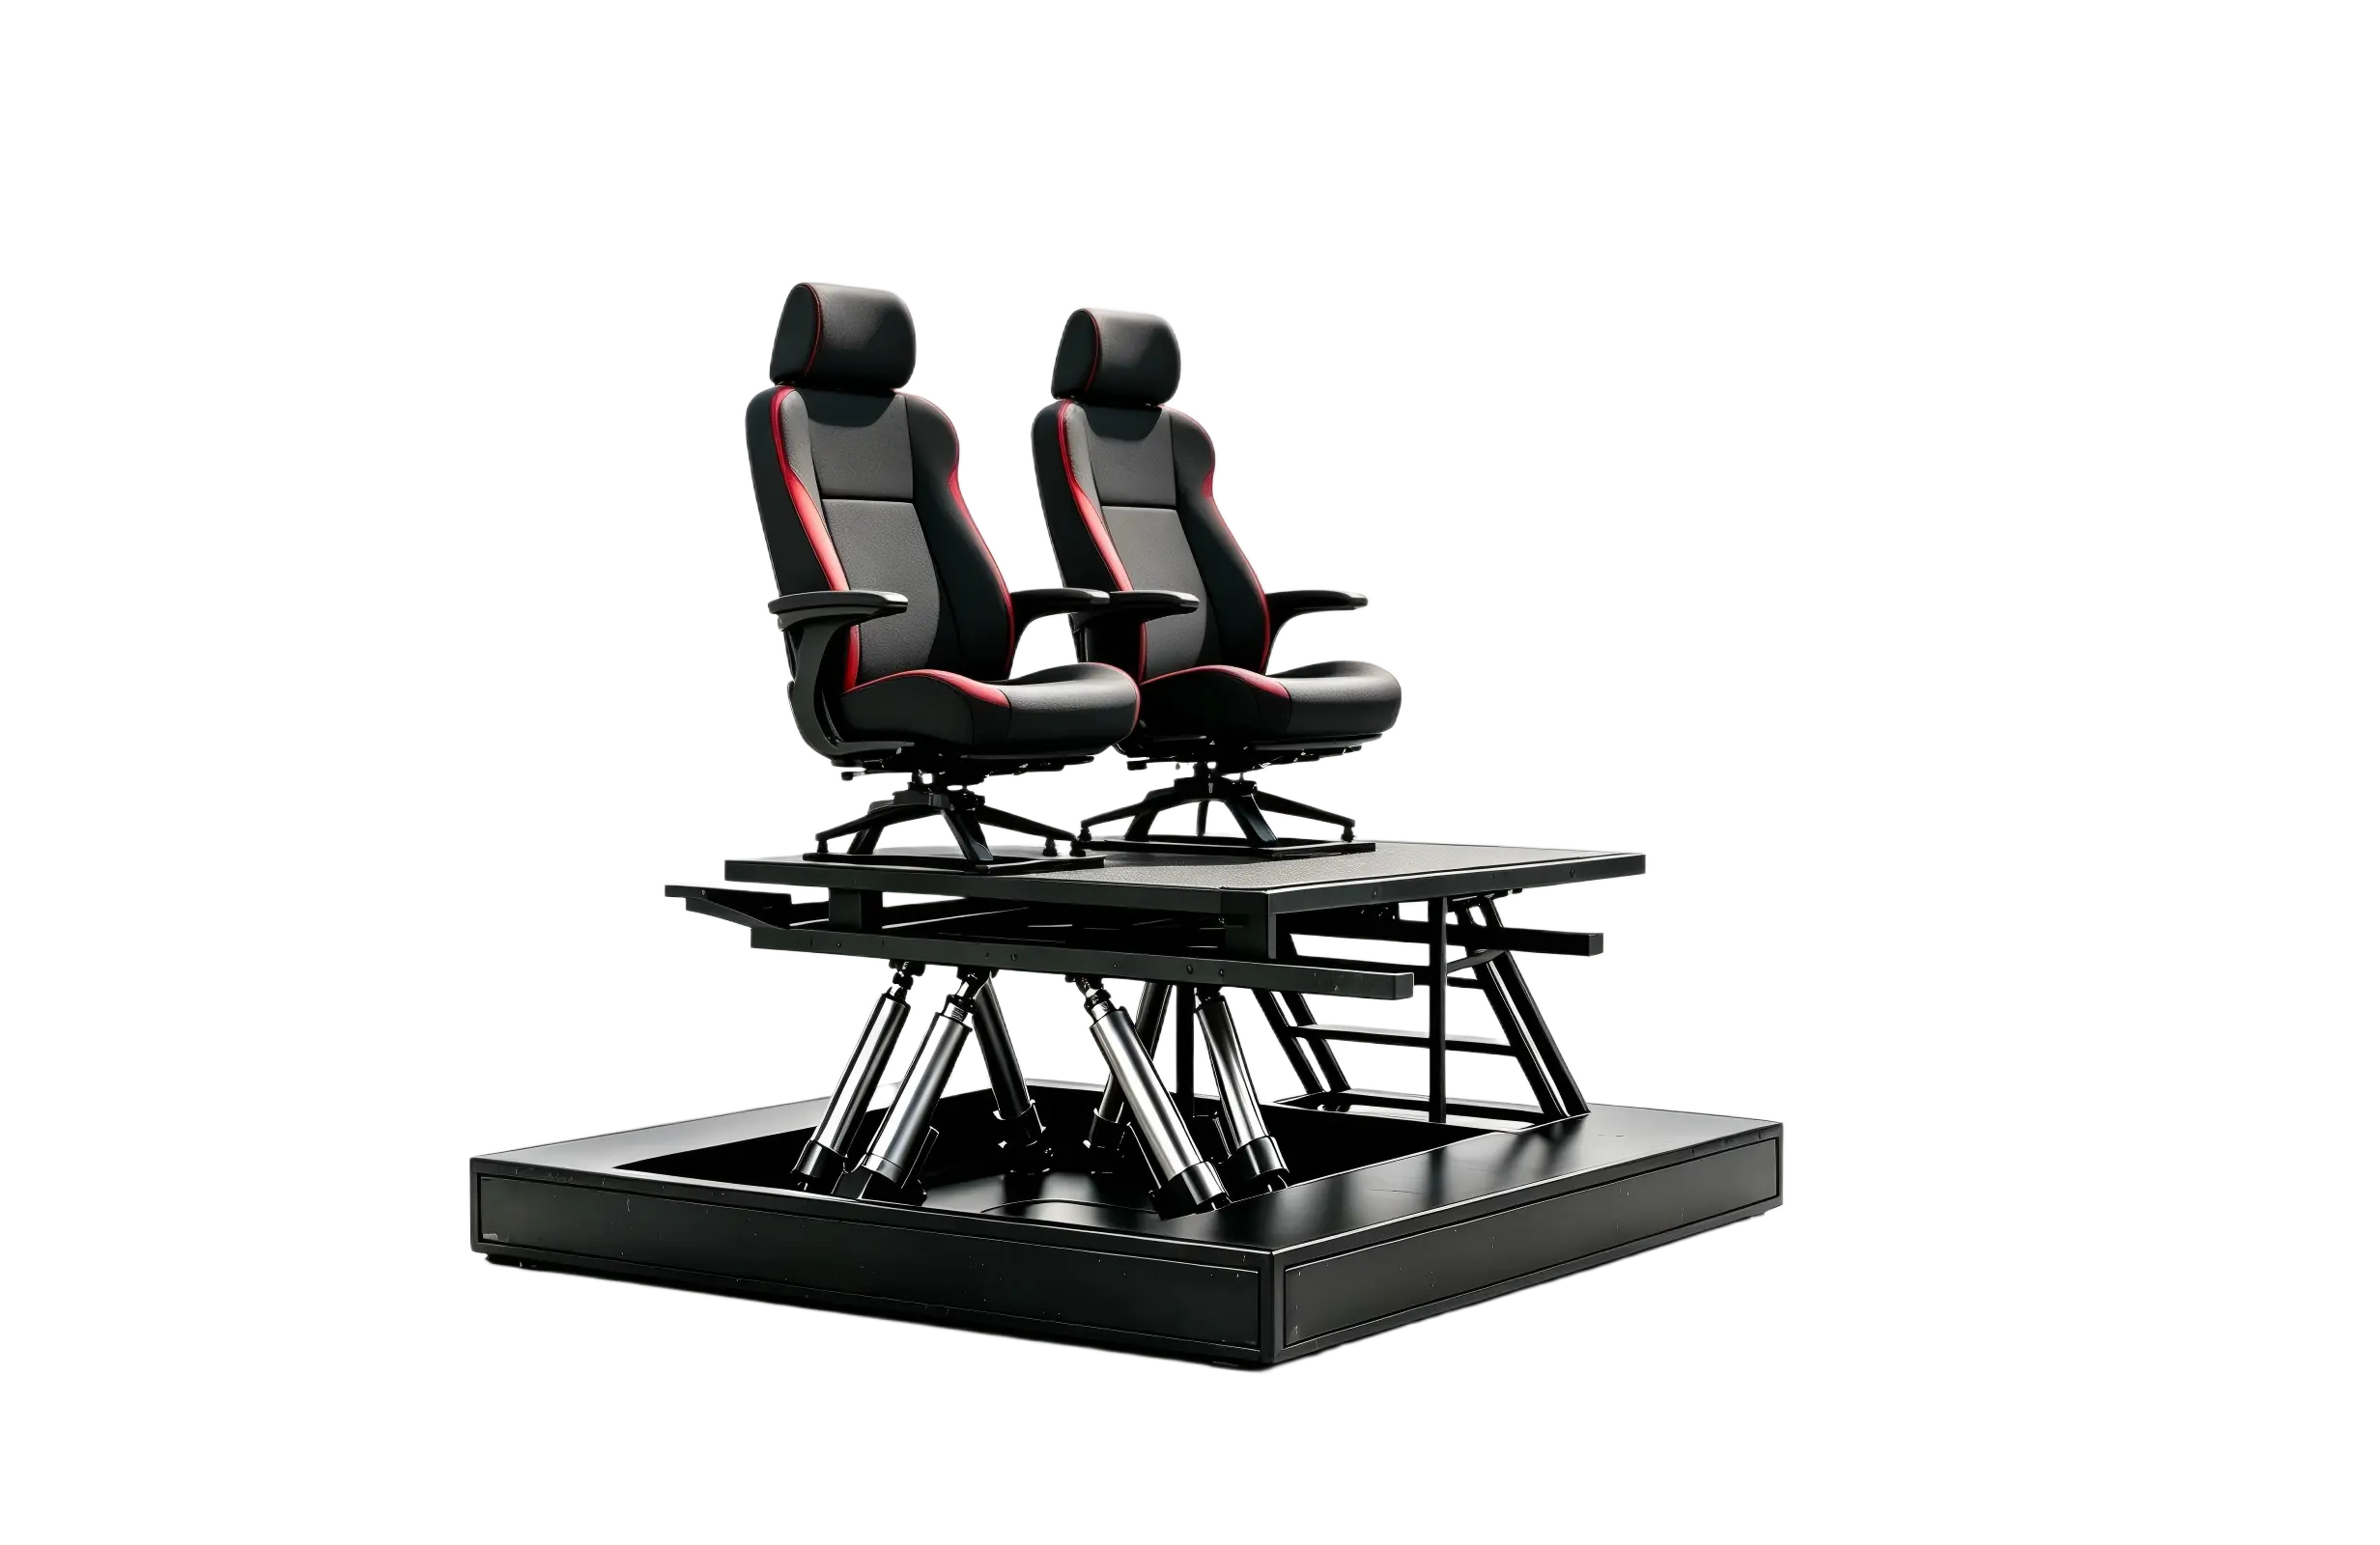
双座椅模拟器
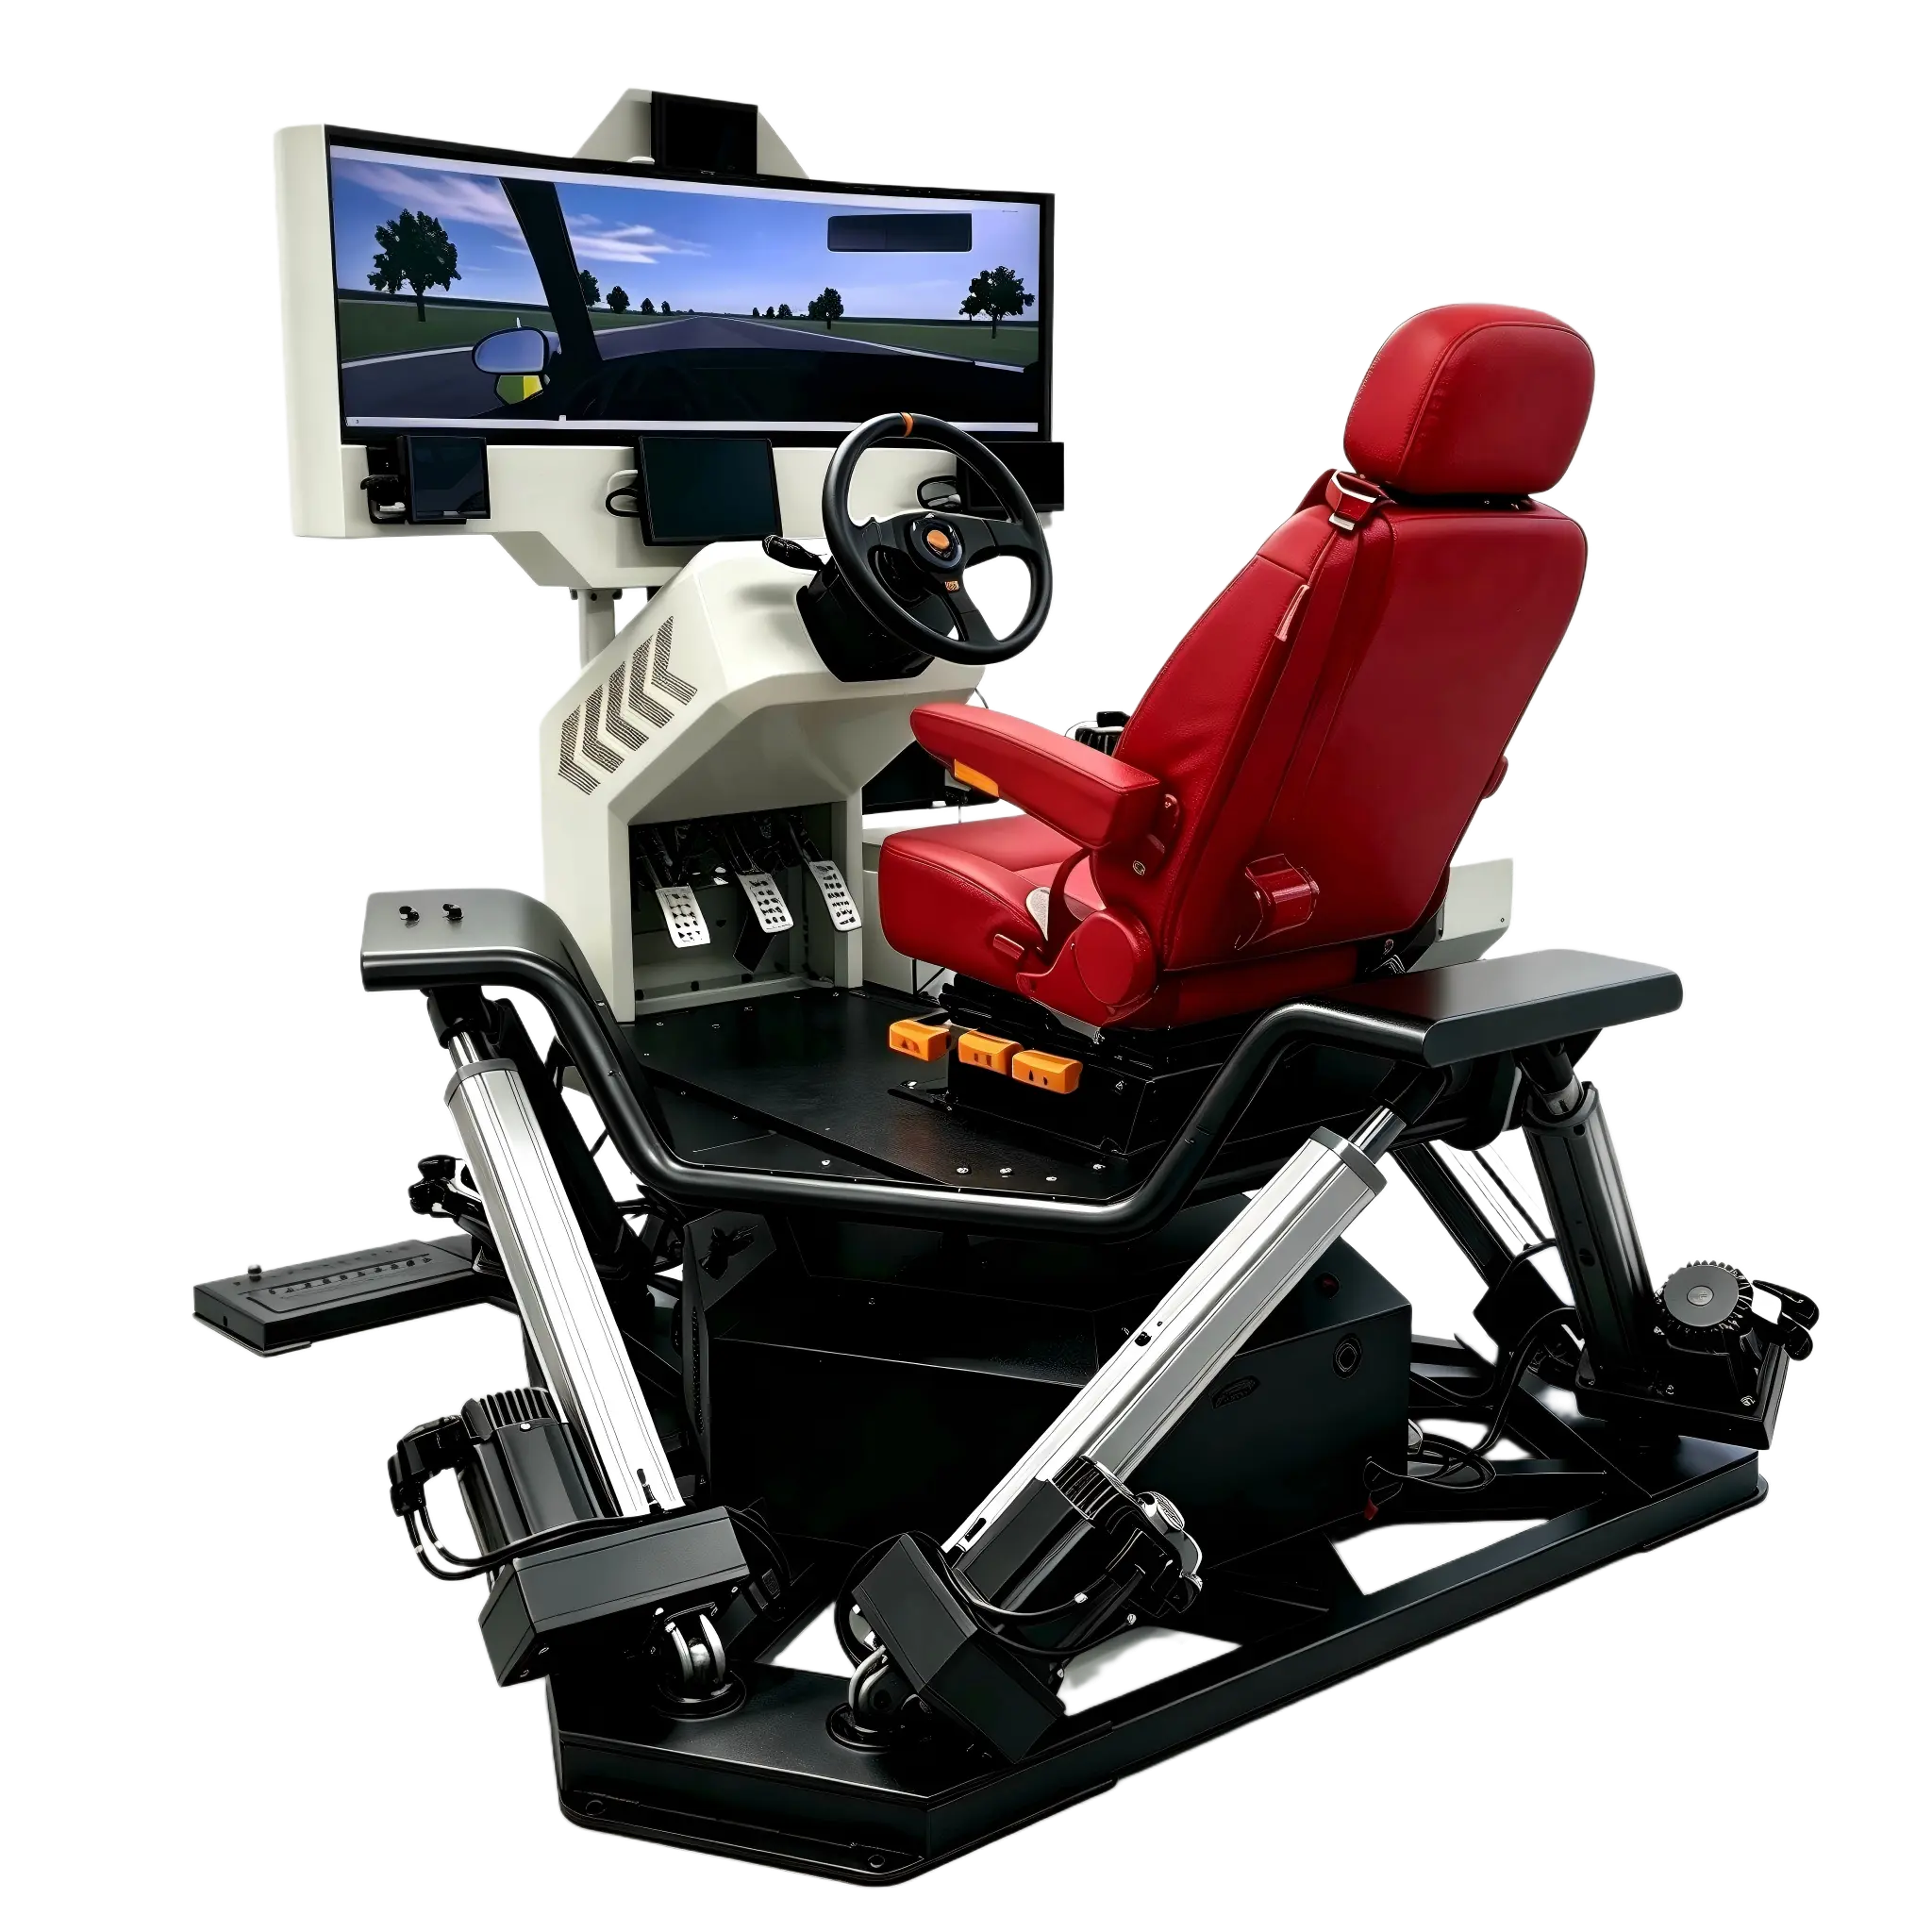
六轴动态游戏模拟
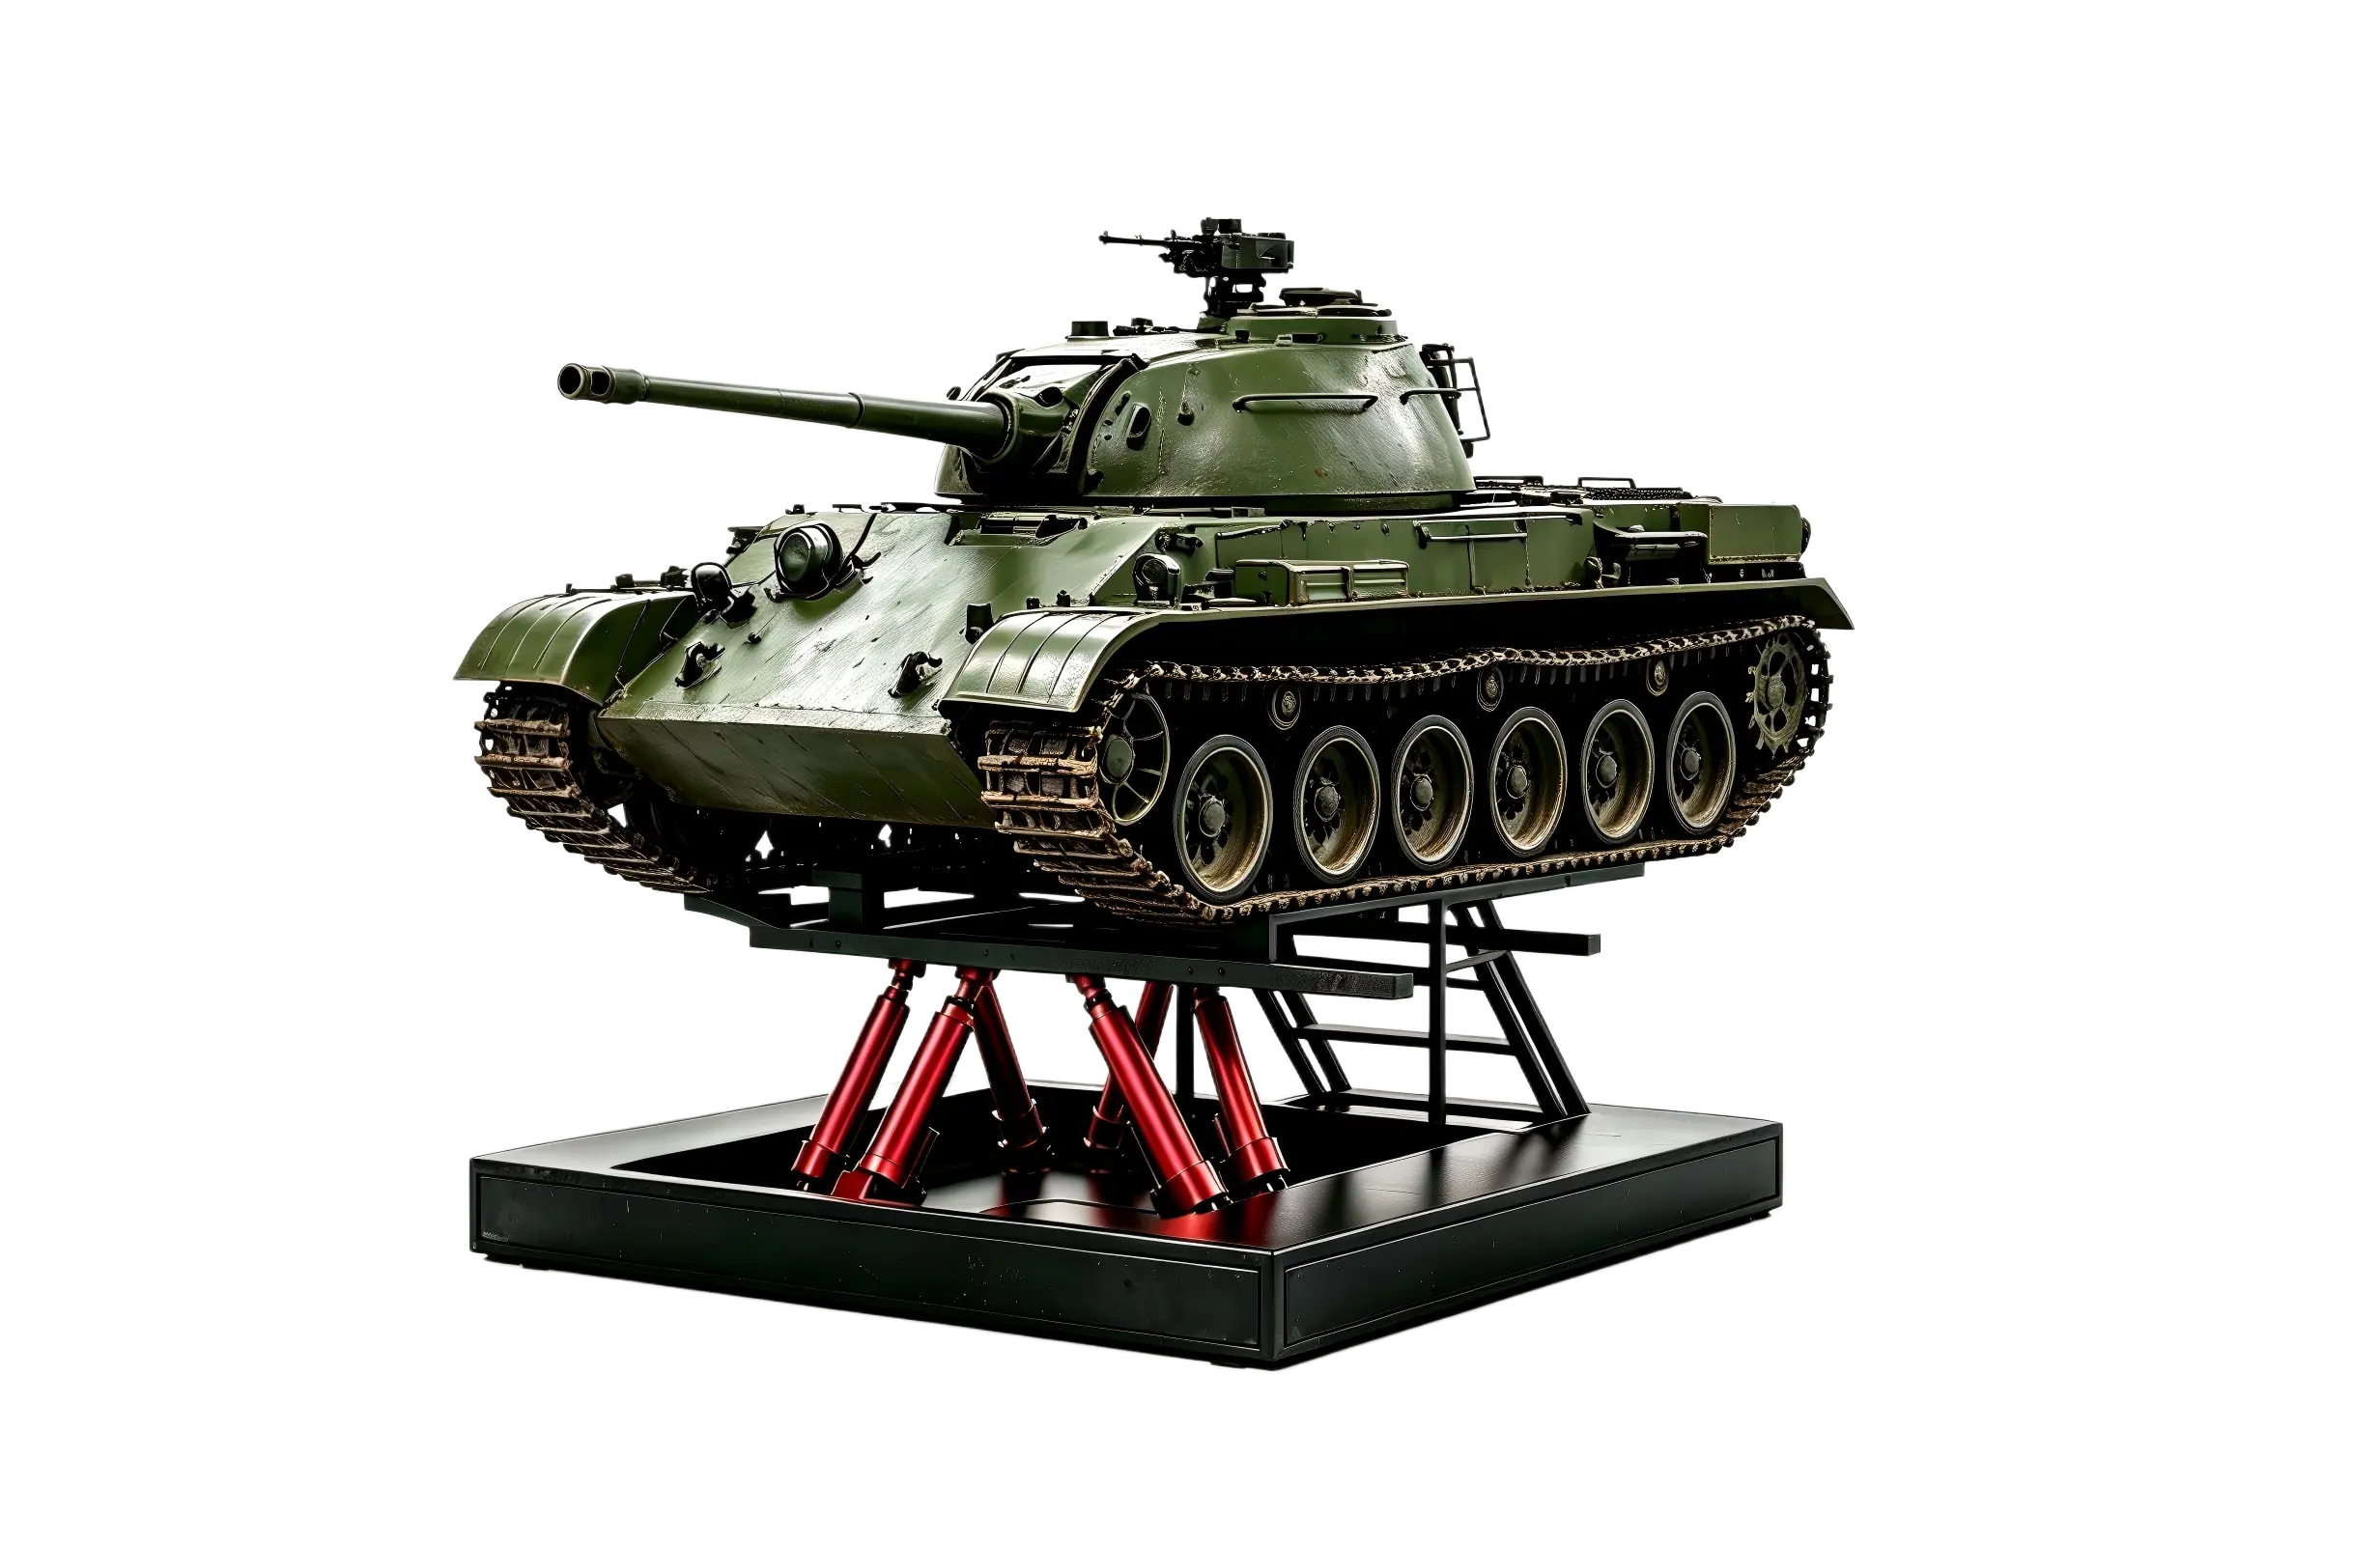
坦克驾驶模拟
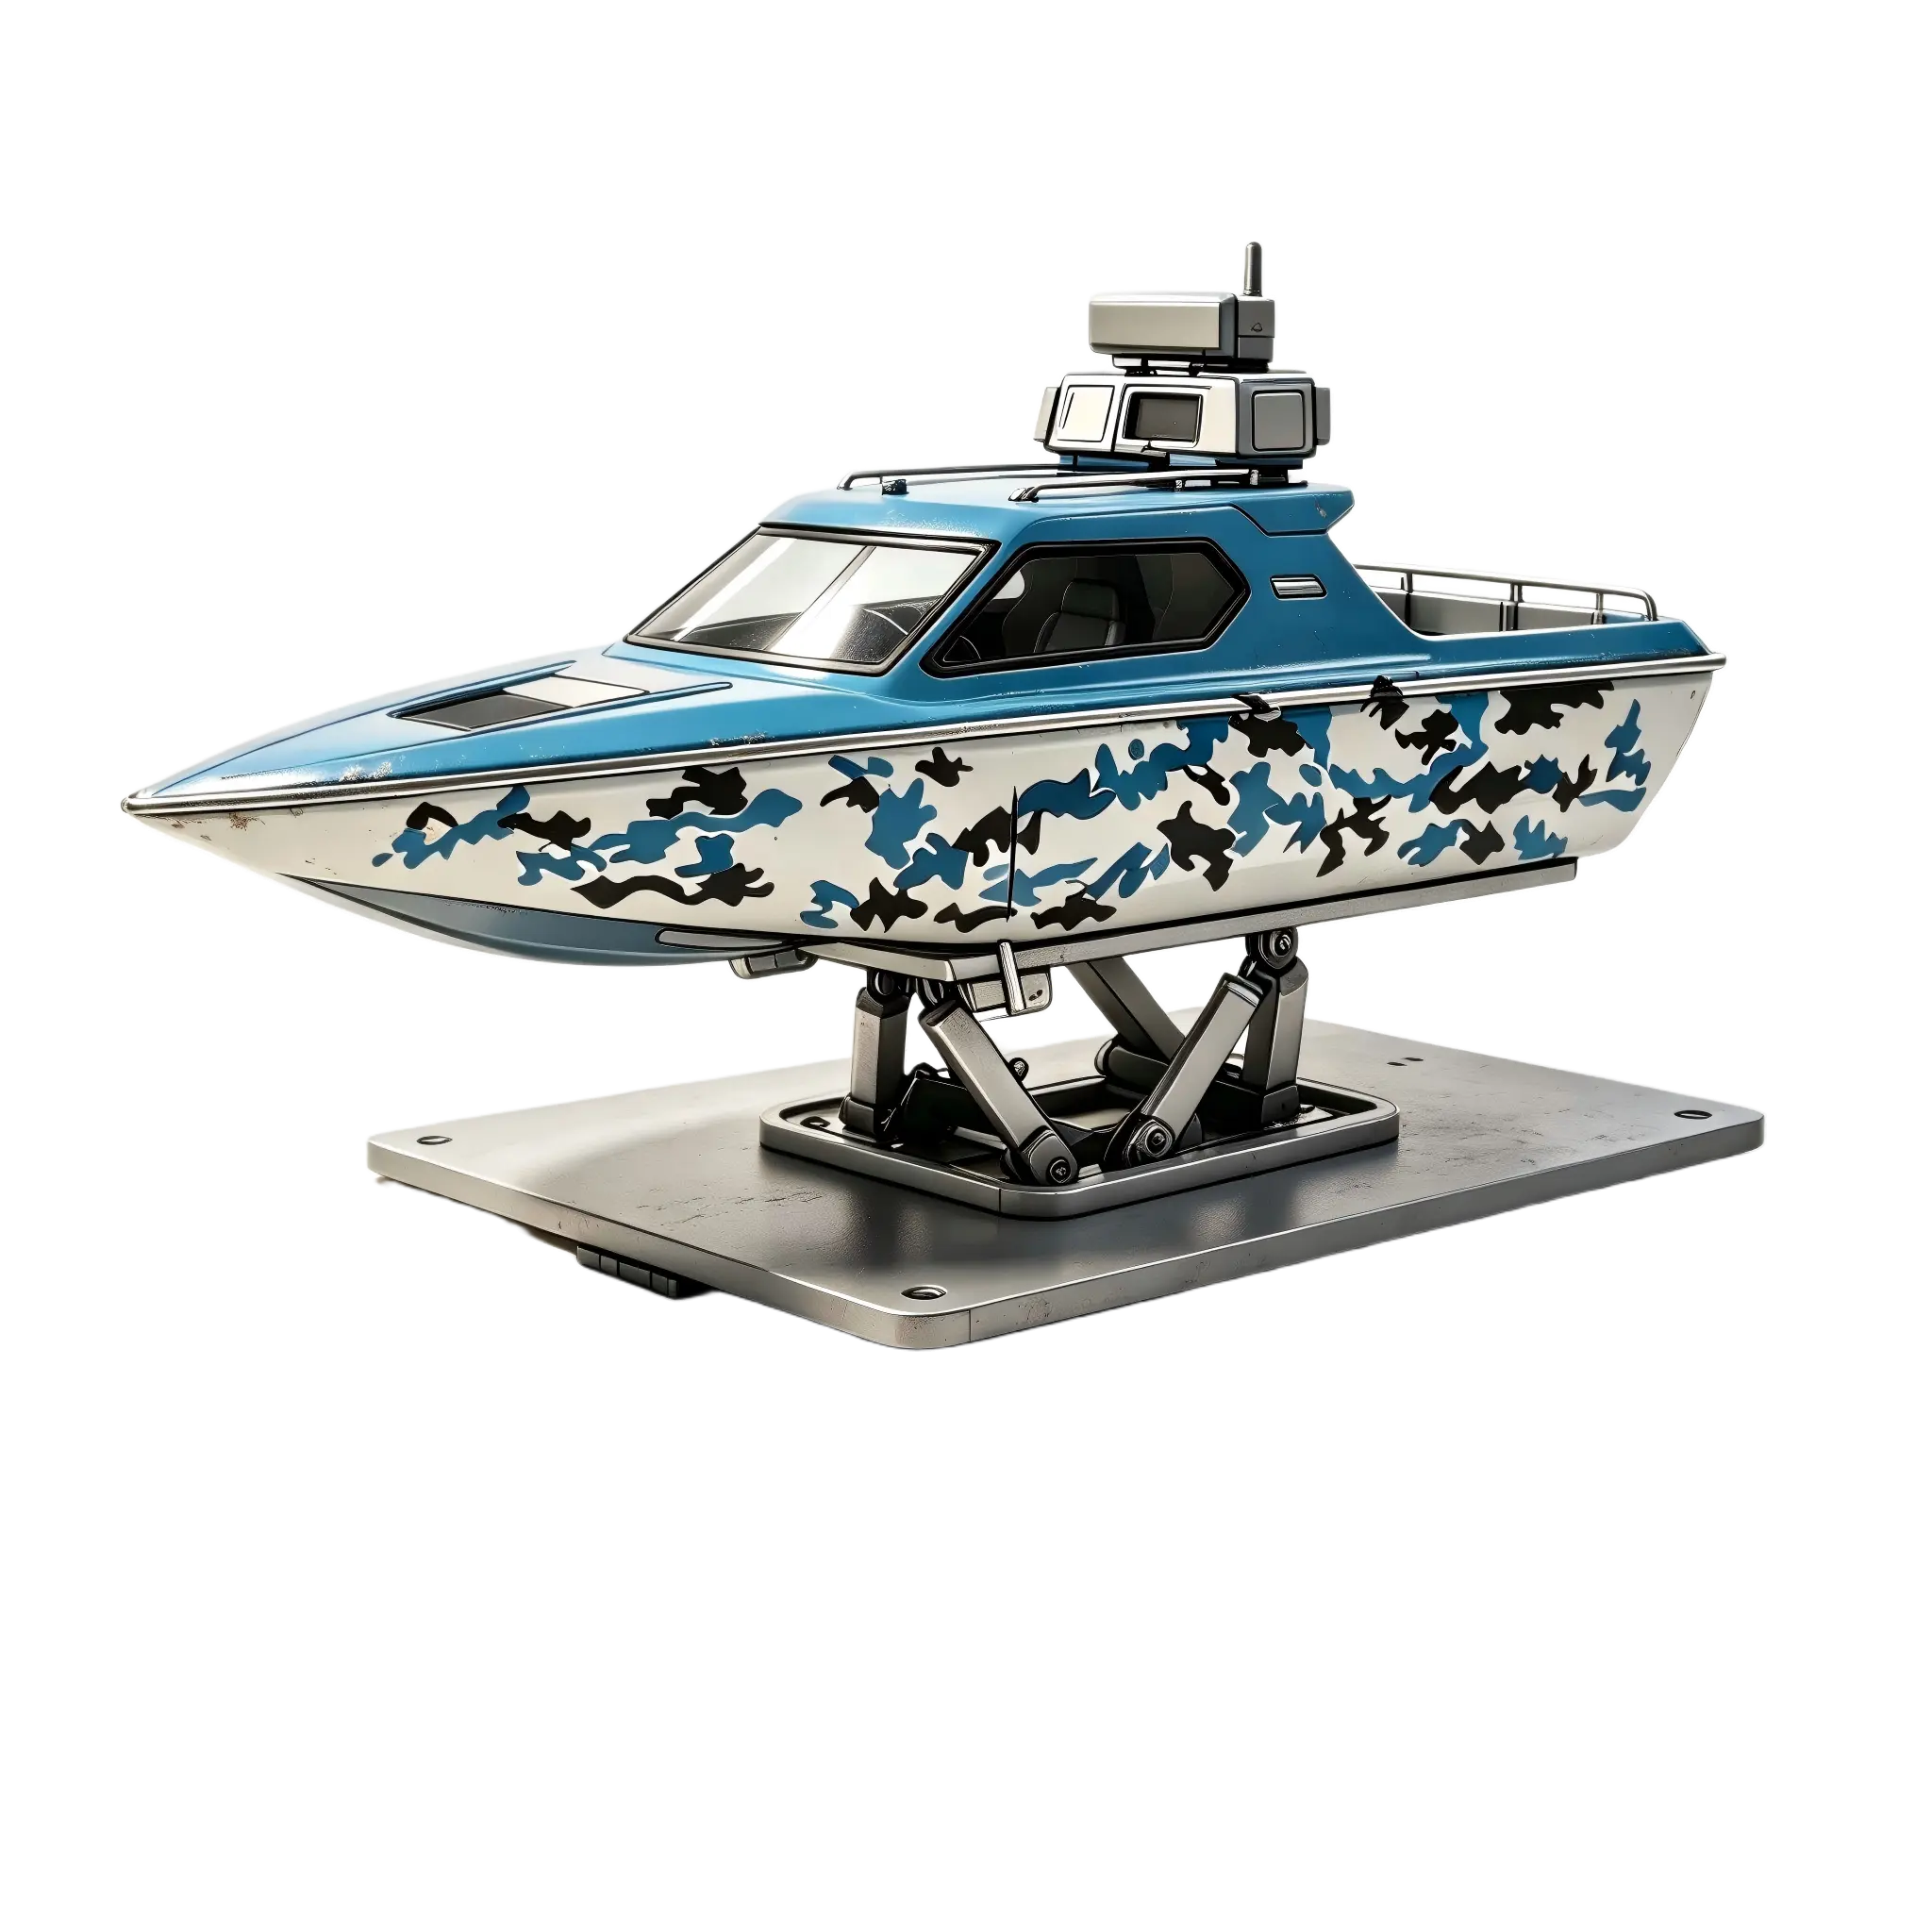
轻舟快艇驾驶模拟
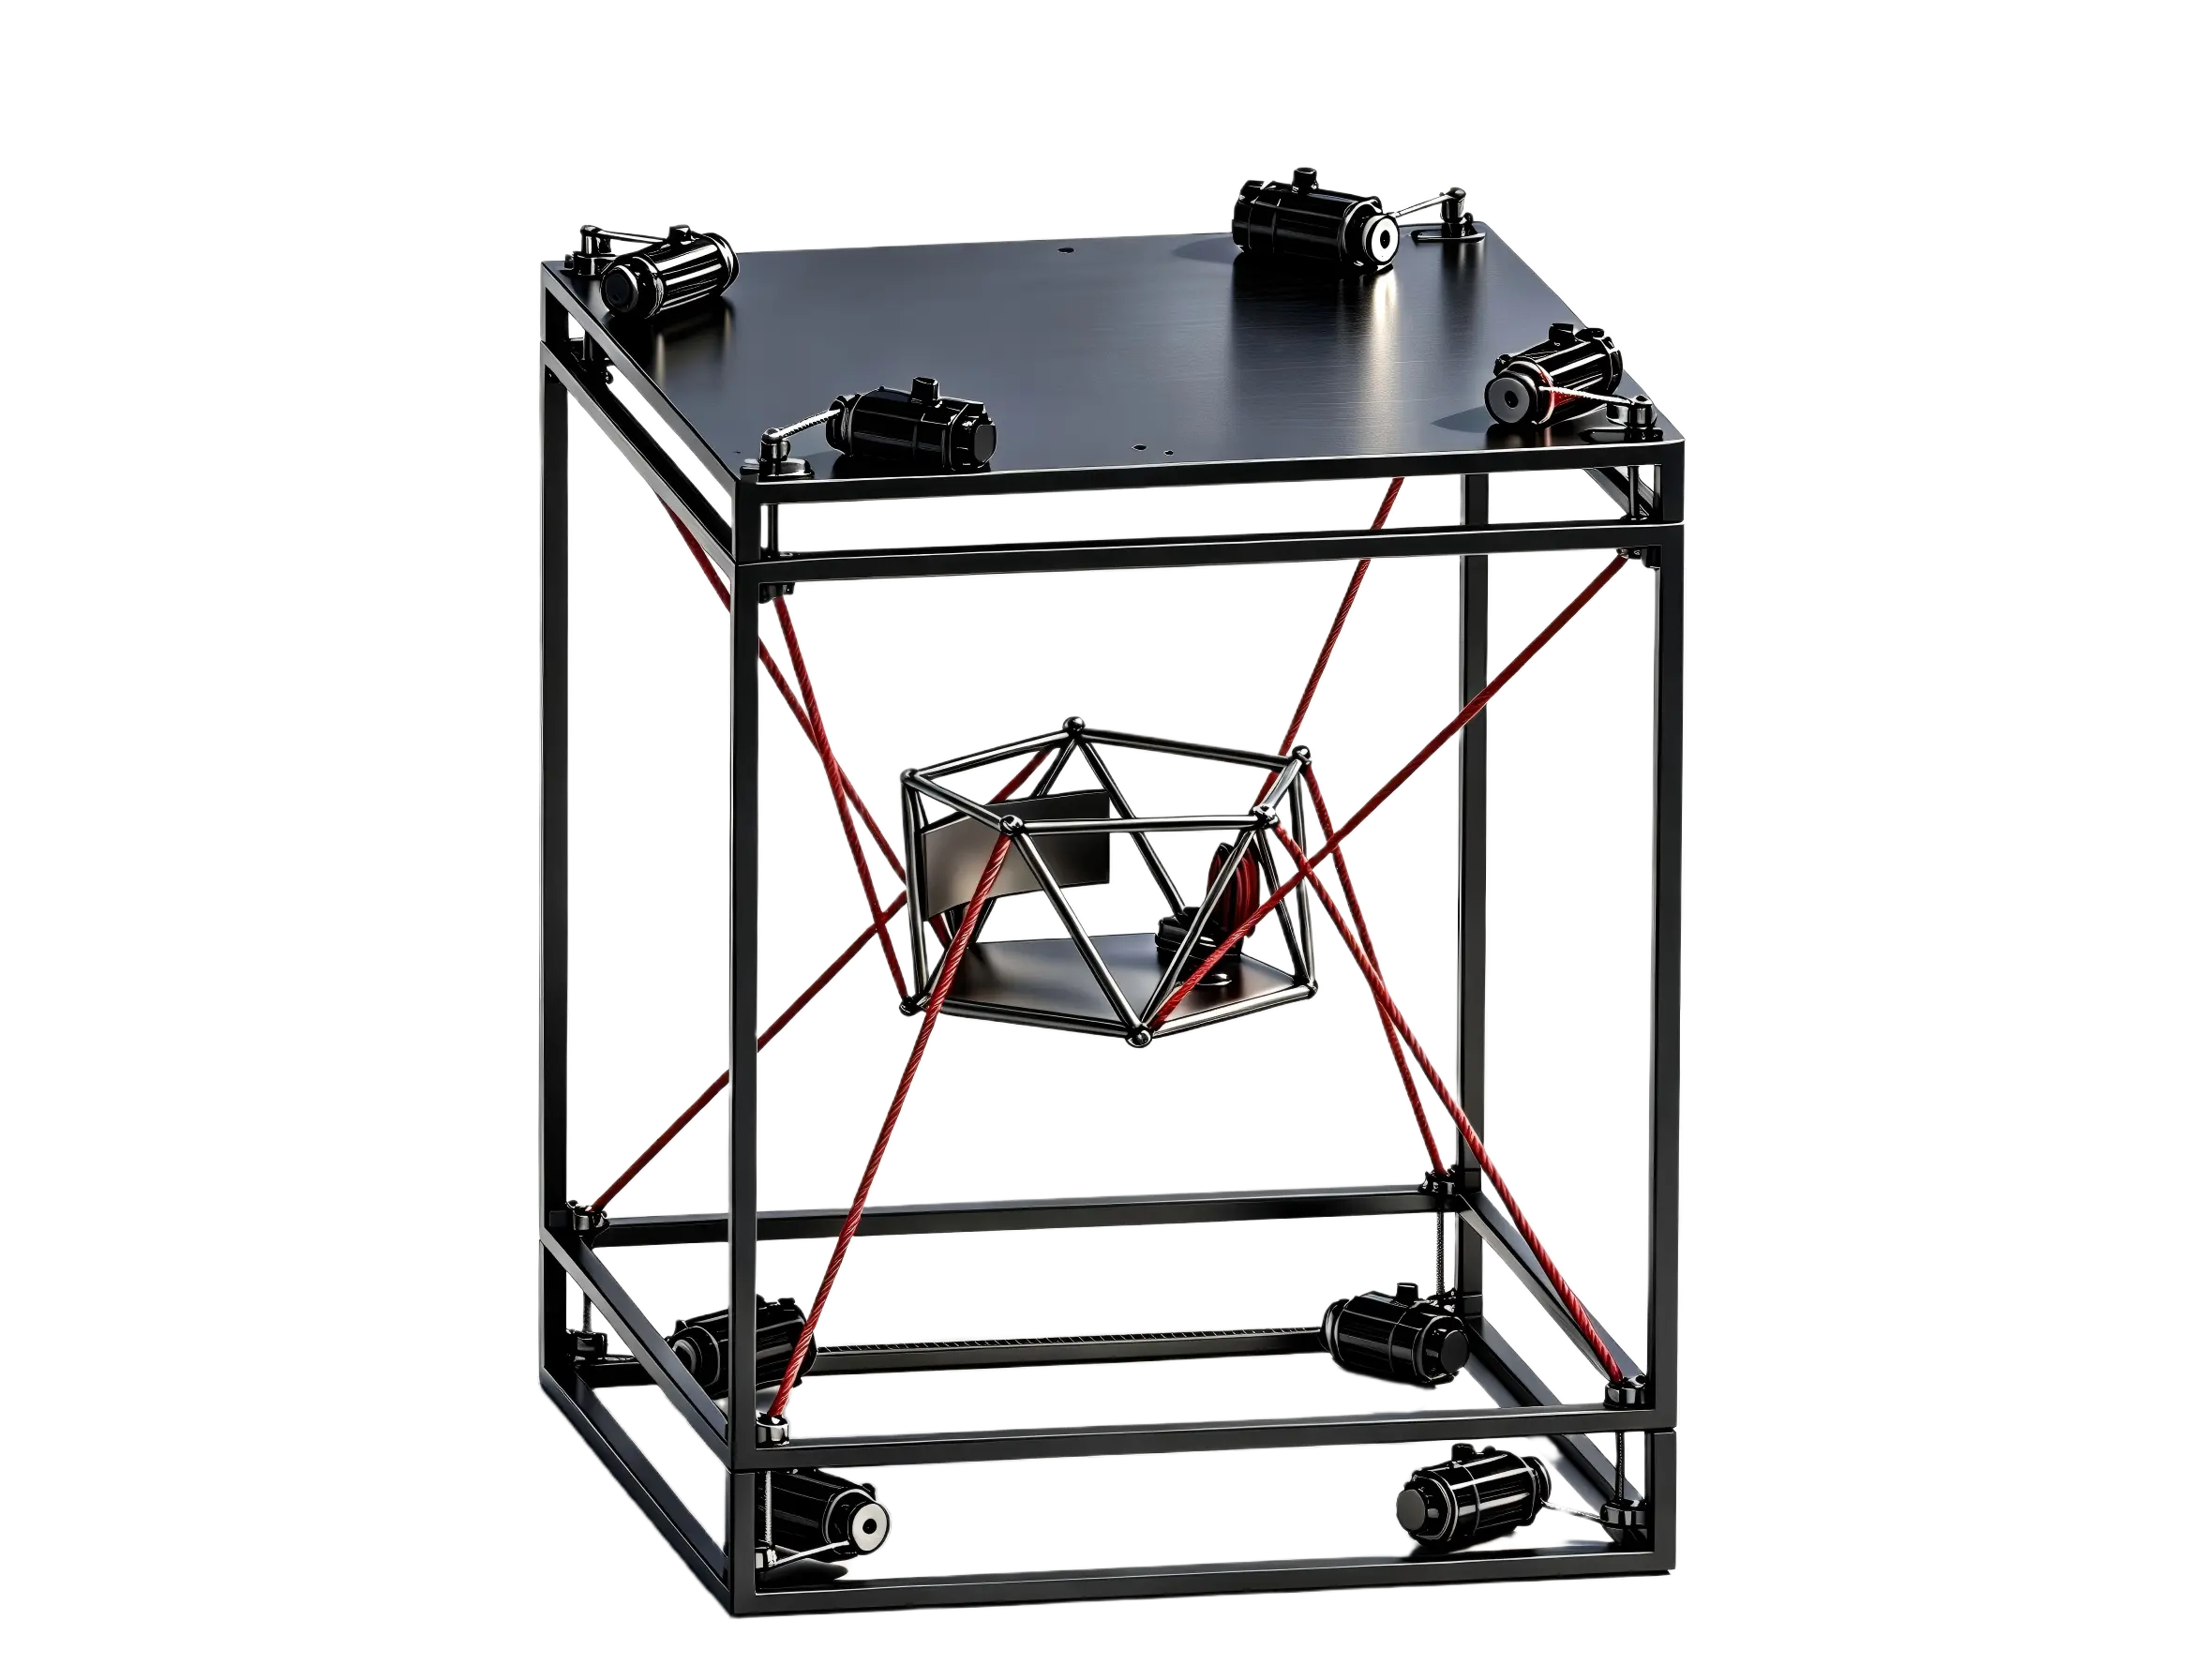
六自由度柔索飞行模拟器
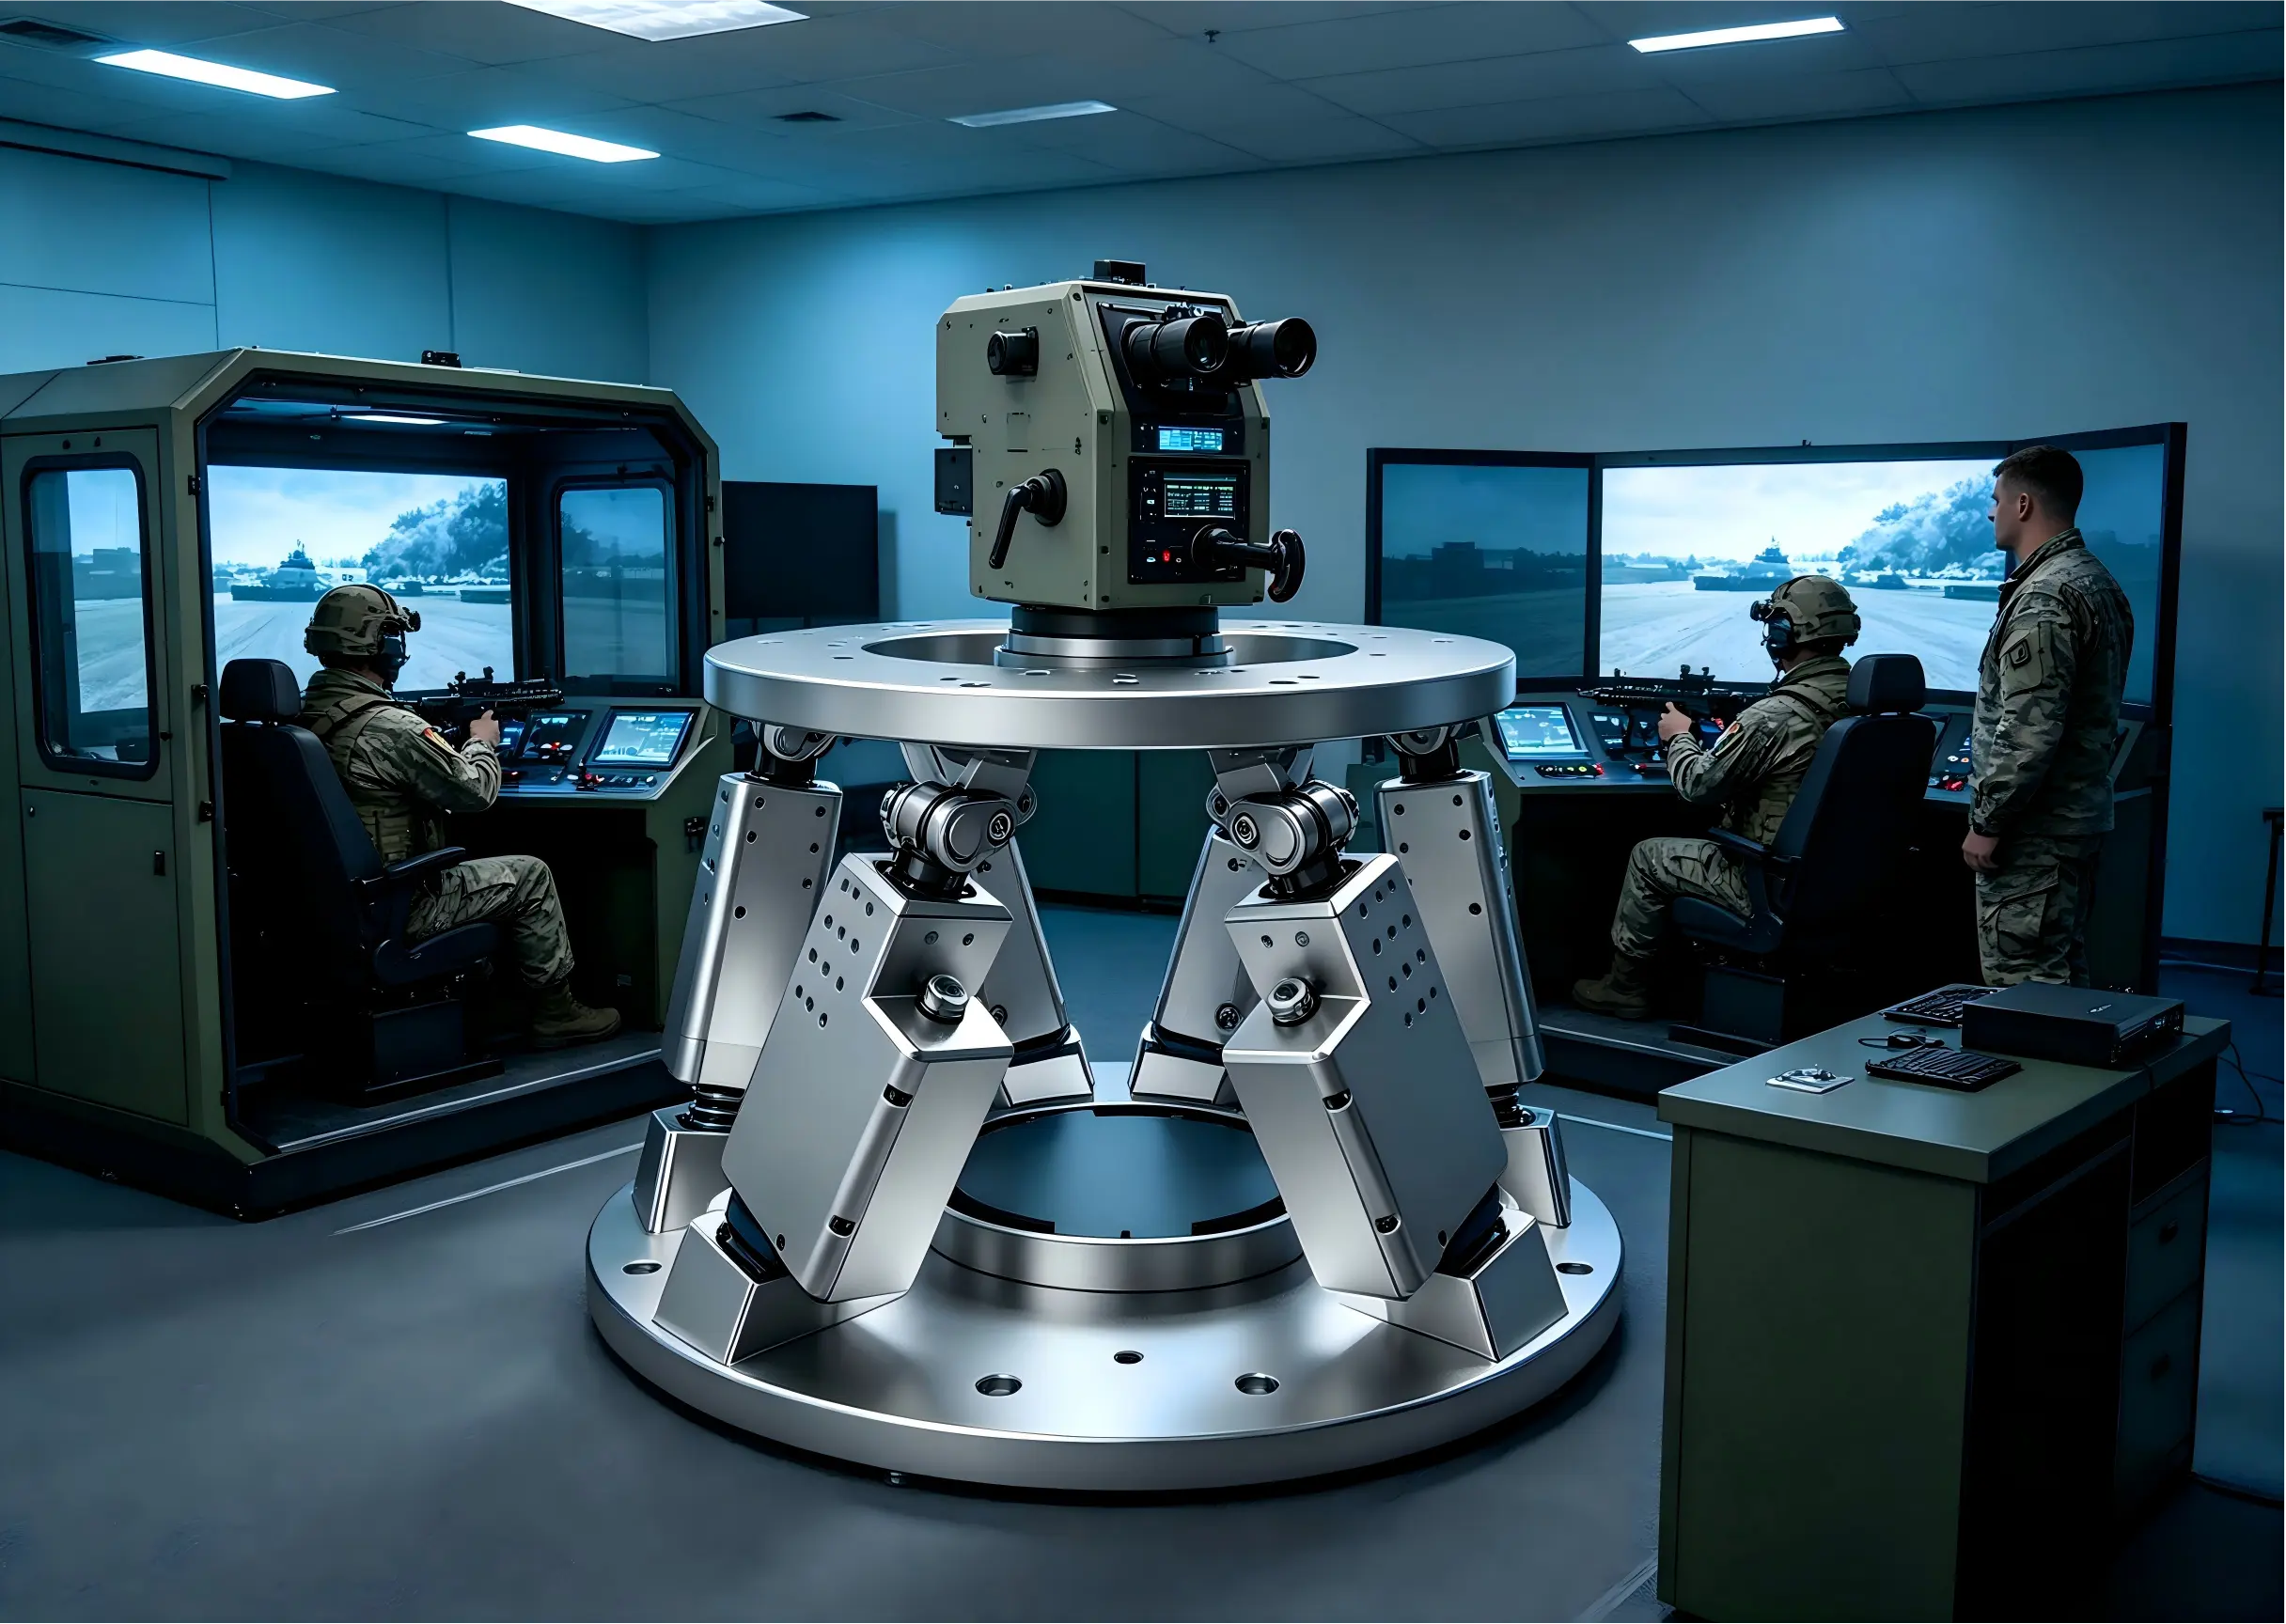
移动炮塔训练模拟器
(二)运动补偿
六自由度并联运动平台与柔索并联机器人在运动补偿方向各具特色,共同为动态扰动环境下的高精度稳定作业提供技术支撑。六自由度并联平台(以Stewart平台为代表)的核心目标是为搭载的设备或人员创造一个相对稳定的参考系,其通过高带宽实时位姿传感器(如惯性测量单元或激光跟踪仪)感知载体(如船舶或车辆)的运动,结合前馈与反馈复合控制算法,驱动六根驱动杆产生与扰动大小相等、方向相反的补偿运动,实现高频、高精度的主动隔振与扰动抵消;凭借刚度大、动态响应快、承载能力强及微米级补偿精度的优势,能够有效隔离从低频大幅摇摆到中频振动的各类干扰,典型应用包括船舶与海洋工程中的波浪补偿(海上补给吊运稳定、舰载直升机起降平台稳定、钻井平台井口对中、海上风电运维登乘栈桥稳定),以及车载/舰载精密仪器(雷达、光电设备)稳定平台、地面车辆主动悬挂和大型光学平台振动隔离等。与此同时,柔索并联机器人采用柔索驱动,系统惯量低、工作空间巨大(可达数十米至数百米)、结构简单且易于重构,虽然柔索仅能承受拉力且刚度相对较低,但其大行程和低惯量特性使其在低频、大振幅扰动补偿场景中独具优势,例如大型浮式结构(如浮式生产储卸油装置)的垂荡与摇摆补偿、船用起重机吊物波浪补偿中的大范围姿态调整、大型天线或望远镜副反射面的风扰与热变形实时补偿,以及大跨度建筑结构的主动减振与索网姿态调控等。两者技术路线互补,刚性平台以高精度、高频响应见长,柔索平台以大空间、低惯量取胜,共同拓展了运动补偿装备在海洋工程、精密仪器、大型结构防护等复杂环境下的适用能力与性能边界。
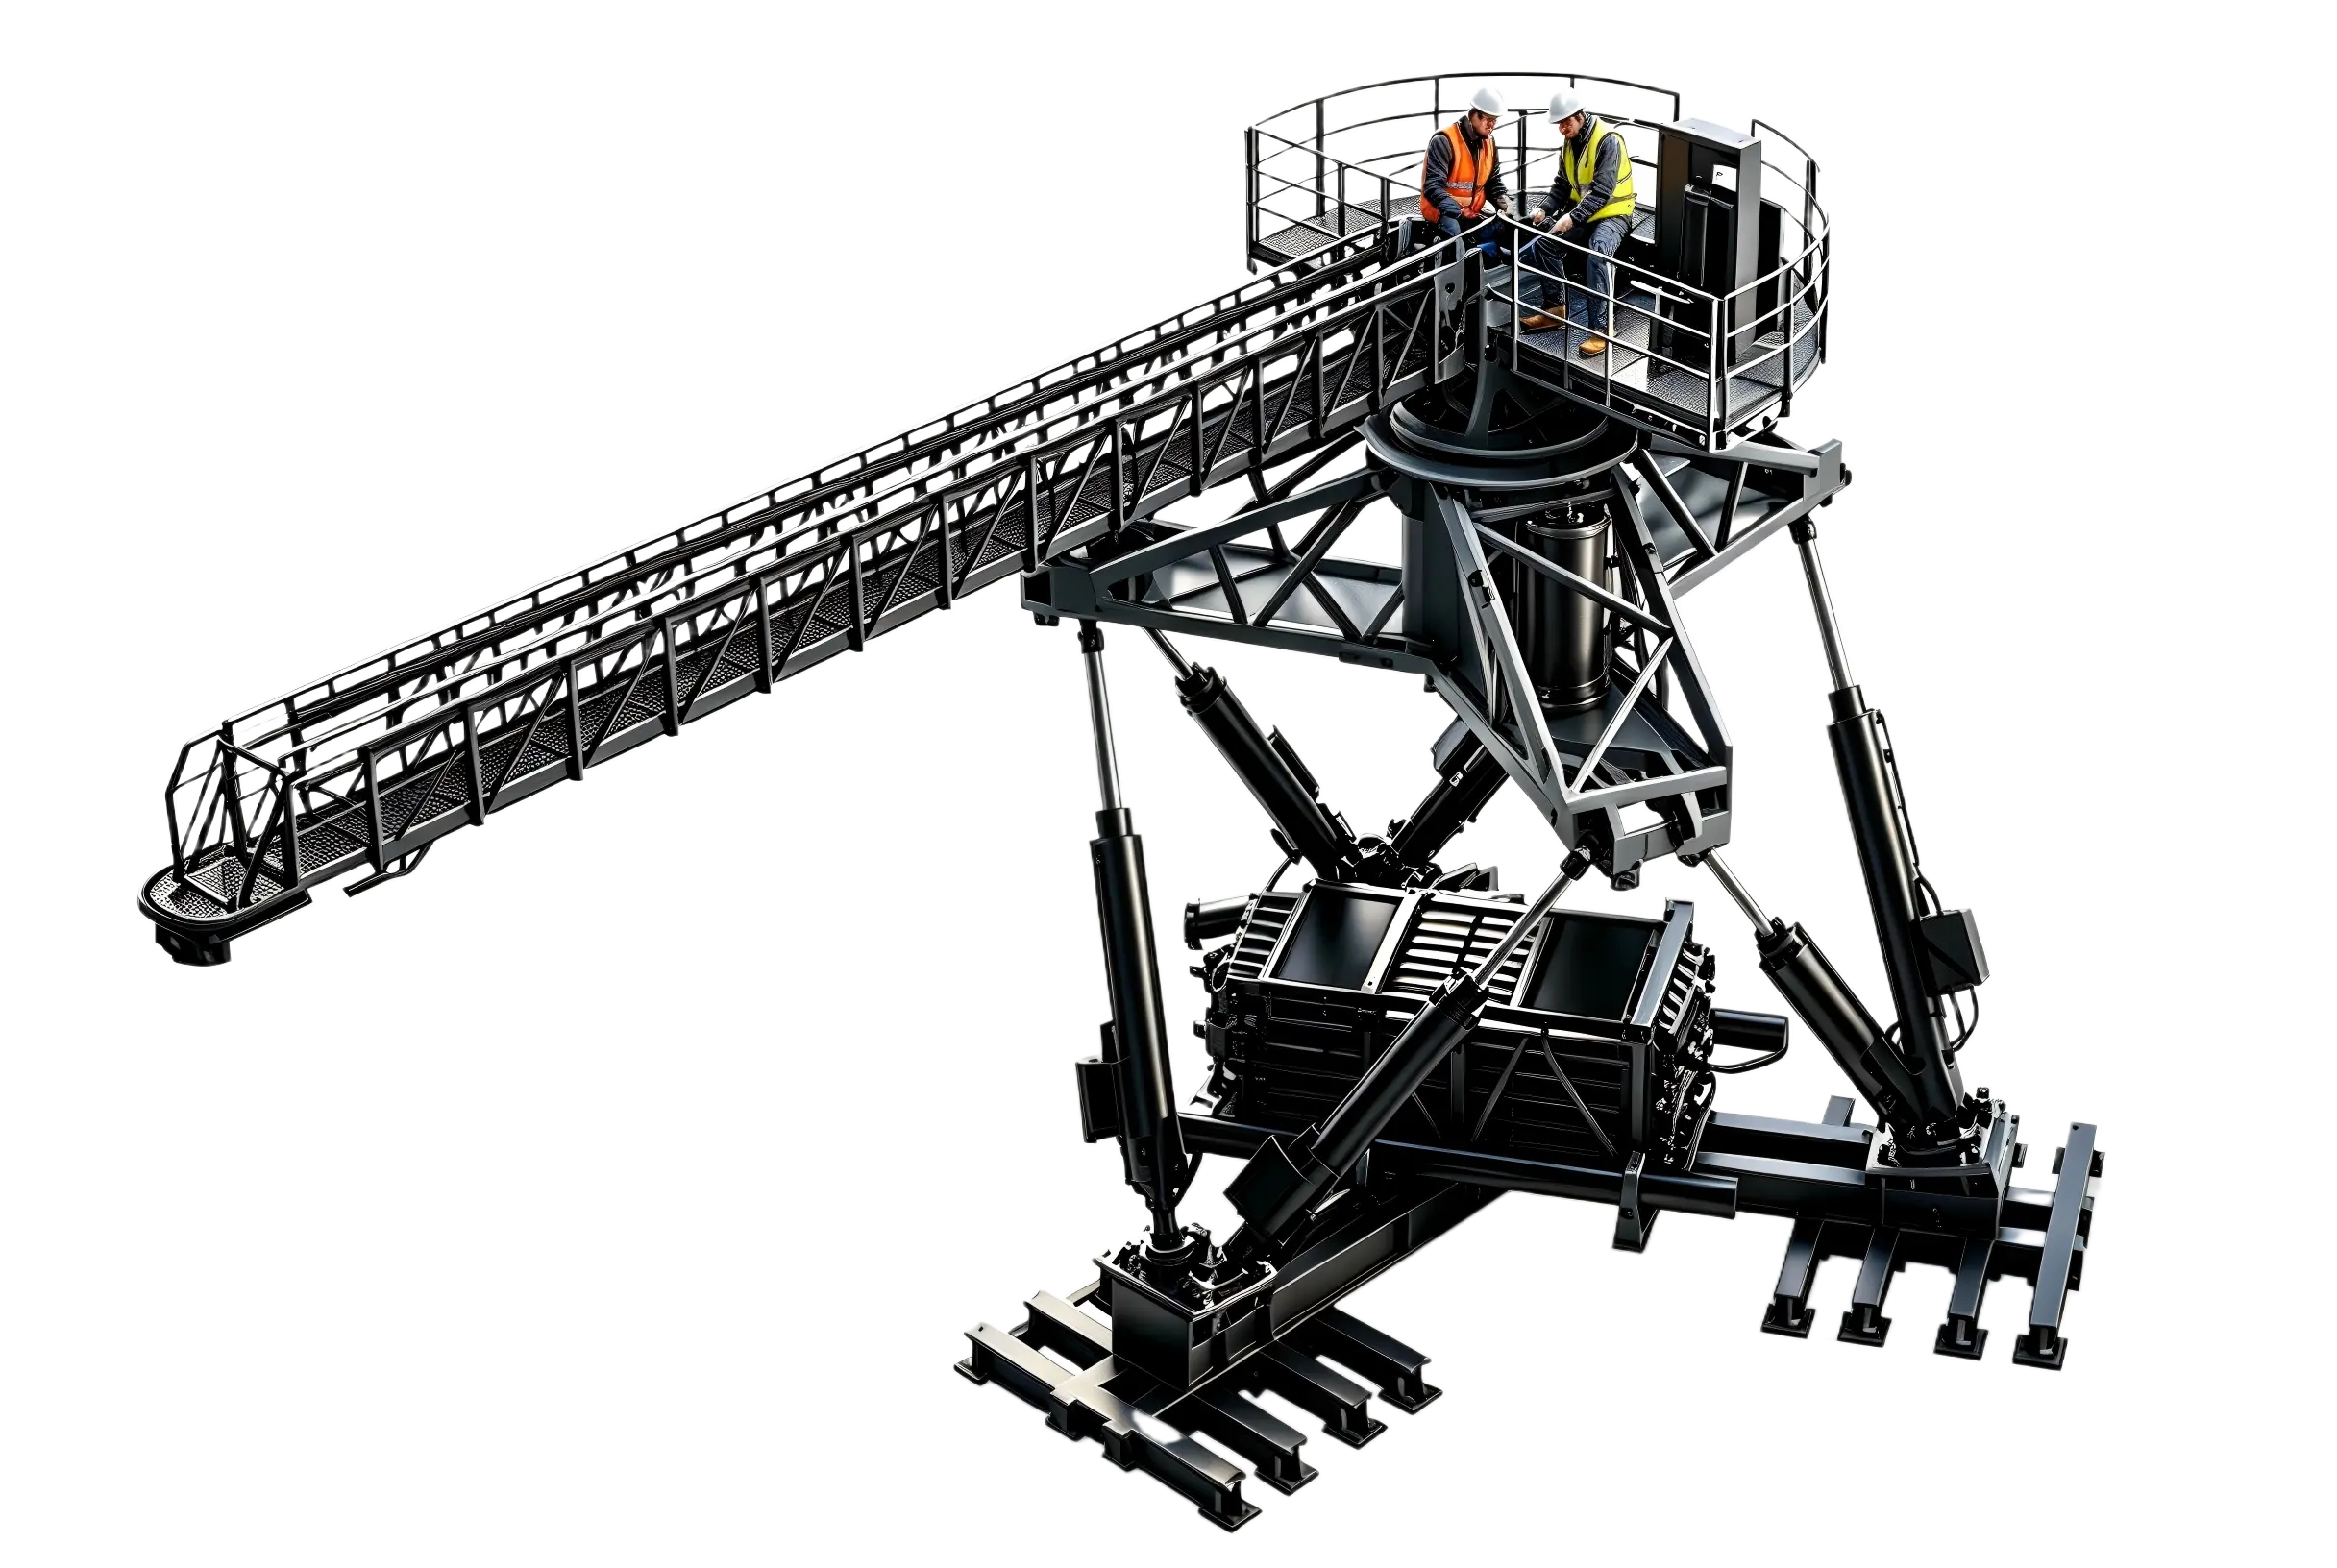
海浪补偿
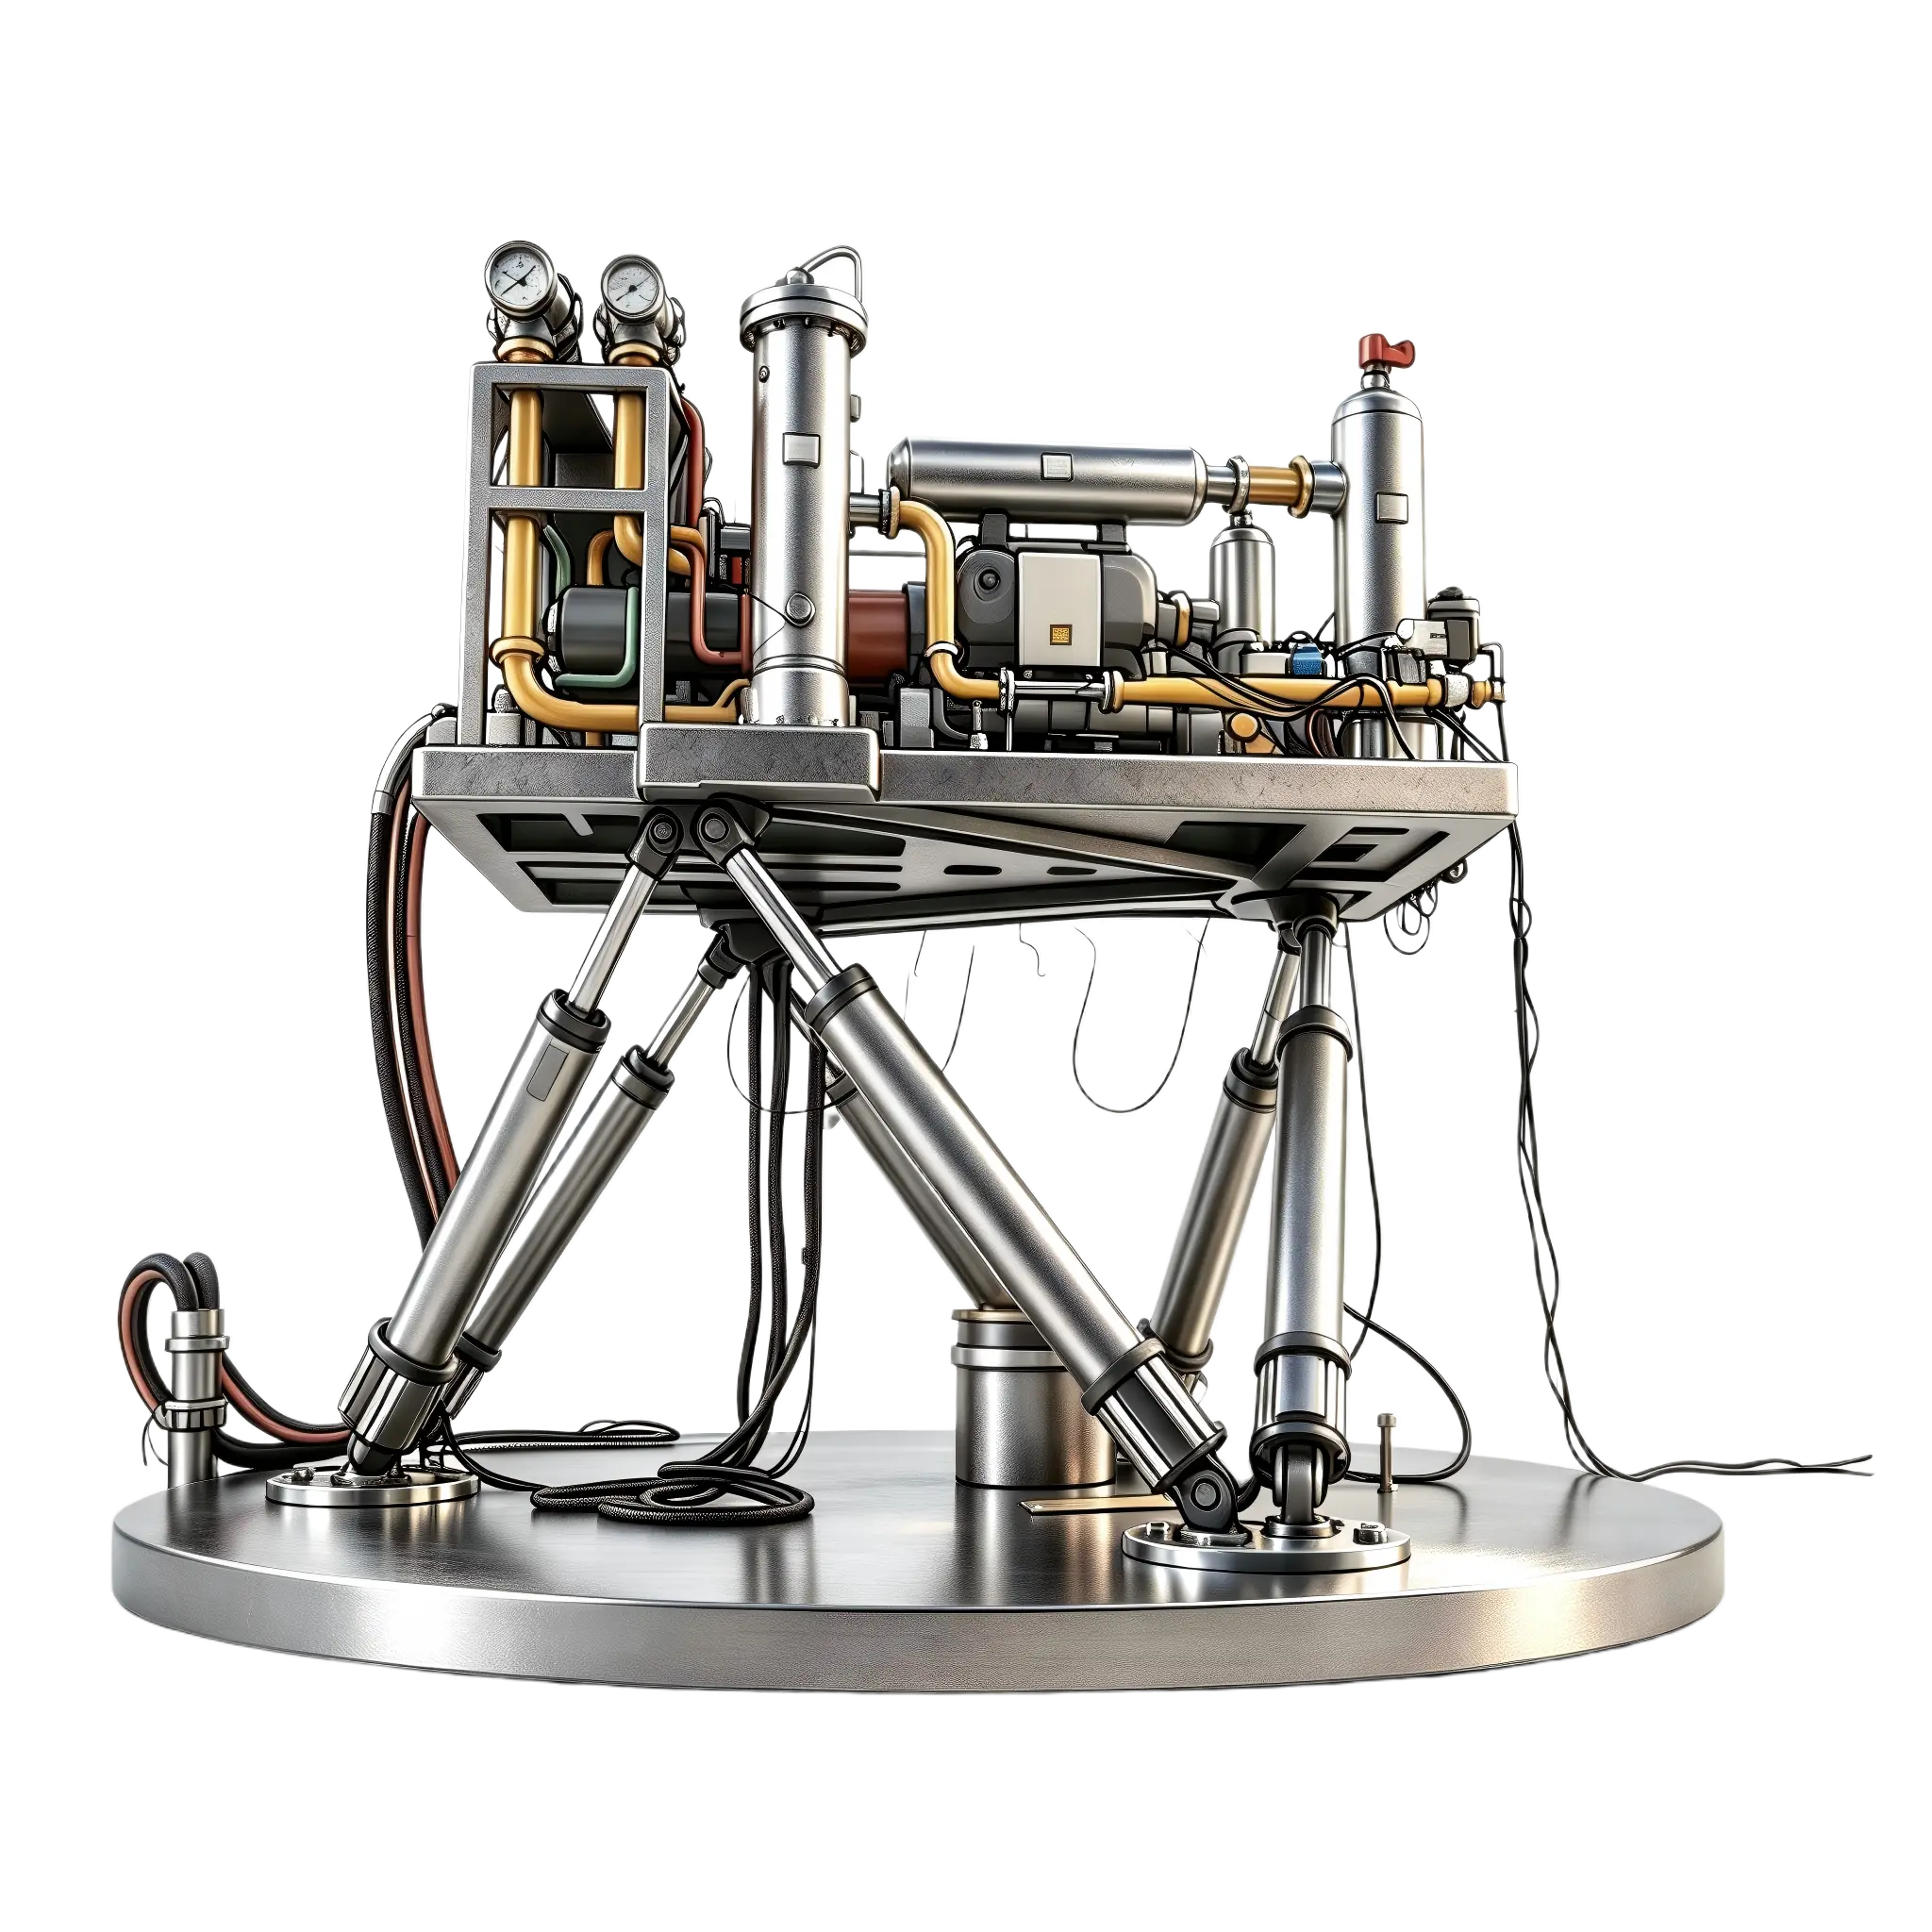
载重补偿平台
(三)精密对接与定位
六自由度并联运动平台与柔索并联机器人在精密对接与定位方向形成“精位微调”与“大范围粗对位”的互补格局。六自由度并联平台(以Stewart平台为代表)的核心任务是实现亚微米级甚至纳米级的空间位姿调节与对准,其采用刚性闭环结构,无累积误差,定位重复精度极高;各自由度运动解耦性好,可在有限行程内实现任意空间姿态的微调;配合高分辨率光栅尺或激光干涉仪等反馈元件,结合精密运动学标定与控制算法,能够精准补偿被对接对象在多个自由度上的位置与角度偏差,最终完成无应力、高精度的空间匹配,典型应用包括光纤阵列与波导器件的主动对准(通过六维微调实现光通量最大化耦合)、半导体光刻机中掩模版与晶圆之间的纳米级套刻精度对准、航天器光学镜面装调、精密模具装配、微机电系统封装、医疗手术器械定位以及大型粒子加速器中探测器与束流线的精准安装。与此同时,柔索并联机器人虽然定位精度受柔索弹性变形和单向约束等因素影响而难以达到刚性平台的微纳级别,但其工作空间巨大(可达数十米至数百米)、结构简单且易于重构,适合作为大尺度对接过程中的粗定位与姿态引导级,例如大型飞机机身段对接时的姿态初调与支撑、卫星舱段总装过程中的大部件位姿粗对正、大型船舶分段合拢时的引导定位,以及核工业设施中远程操控的粗对准作业等;在实际工程中,常采用柔索平台完成大范围宏观调整,再由末端集成的六自由度微动平台实施最终精密对准,两者协同实现全尺度的精准对接。刚柔结合的技术路径,既发挥了大空间与高精度的各自优势,又有效拓展了精密对接与定位装备在航空航天制造、半导体工业、高端光学工程及大型科学装置等领域的适用边界。
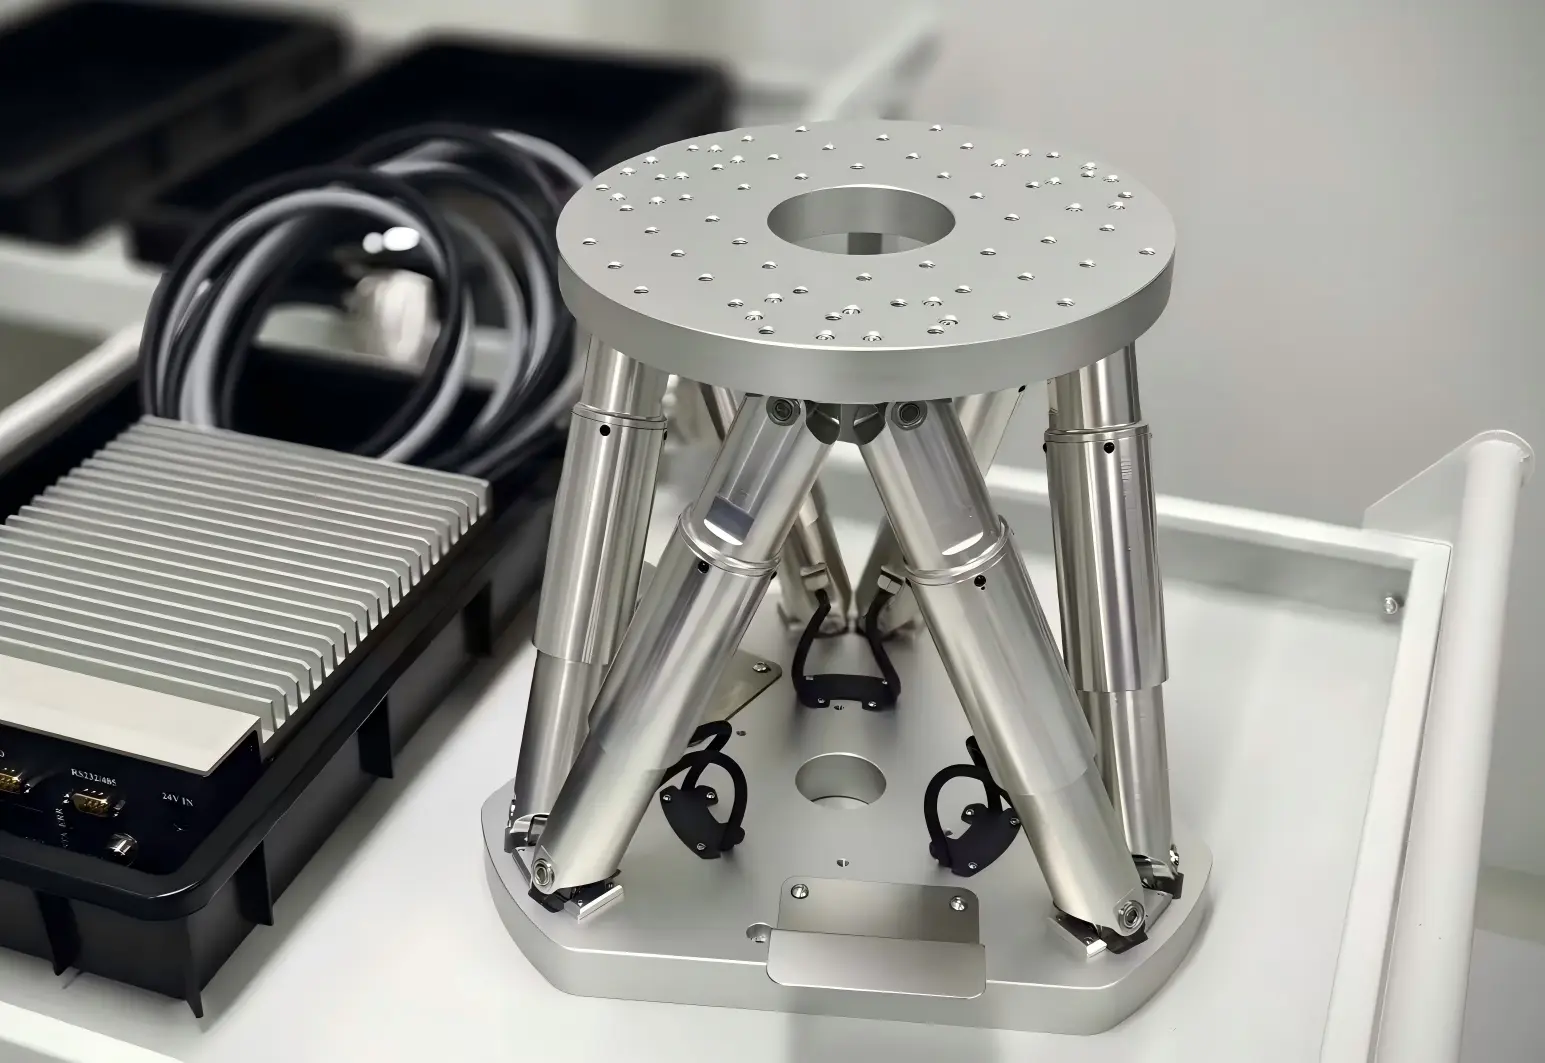
精密对接
精密定位
(四)先进制造与测试
六自由度并联运动平台与柔索并联机器人在先进制造与测试方向形成“精密刚性强”与“大范围柔性强”的互补格局。六自由度并联平台(以Stewart平台为代表)作为多功能工艺装备,采用闭环刚性结构,系统刚度高、固有频率大,能有效抵抗切削力或激振力变形;各自由度运动解耦且定位精度可达微米级,配合力位混合控制算法,可实现复杂曲面多轴联动加工与精密力控操作,是六轴并联机床的核心部件,凭借无累积误差和高动态响应优势,特别适合航空发动机叶片、精密模具等复杂结构件的高效高精加工,同时也应用于碳纤维复合材料钻孔、大型构件自动钻铆以及微细电火花加工等对姿态灵活性和刚度要求严苛的场合;在测试领域,该平台用作高保真振动测试台和多轴加载试验机,可施加多自由度宽频激励或模拟复杂空间力/力矩工况,用于产品环境适应性验证及材料或结构件静动态性能测试。与此同时,柔索并联机器人虽在局部刚度和定位精度上不及刚性平台,但其系统惯量低、工作空间巨大(可达数十米至数百米)、结构简单且成本较低,特别适用于大尺度制造场景中的辅助加工与测试任务,例如大型风电叶片和飞机复合材料机翼等超大尺寸构件的柔性打磨与喷涂(利用大工作空间实现复杂曲面全覆盖)、大跨度增材制造中的挤出头位姿控制,以及大型空间结构(如可展开天线、太阳翼)地面展开试验中的重力卸载与运动模拟等;在测试领域,柔索平台还可用于大型建筑结构或桥梁模型的拟静力抗震试验中的大行程多向加载。两者技术路线互补,刚性平台以高刚度、高精度见长,专注于精密制造与高频率动态测试,柔索平台以大空间、低成本和柔性操作为优势,服务于超大尺寸构件的制造与测试需求,共同拓展了先进制造与测试装备在航空航天、新能源装备、大型土木工程及精密仪器等领域的适用边界与性能潜力。
实验测试
高校教学实验
(五)货物装卸与搬运
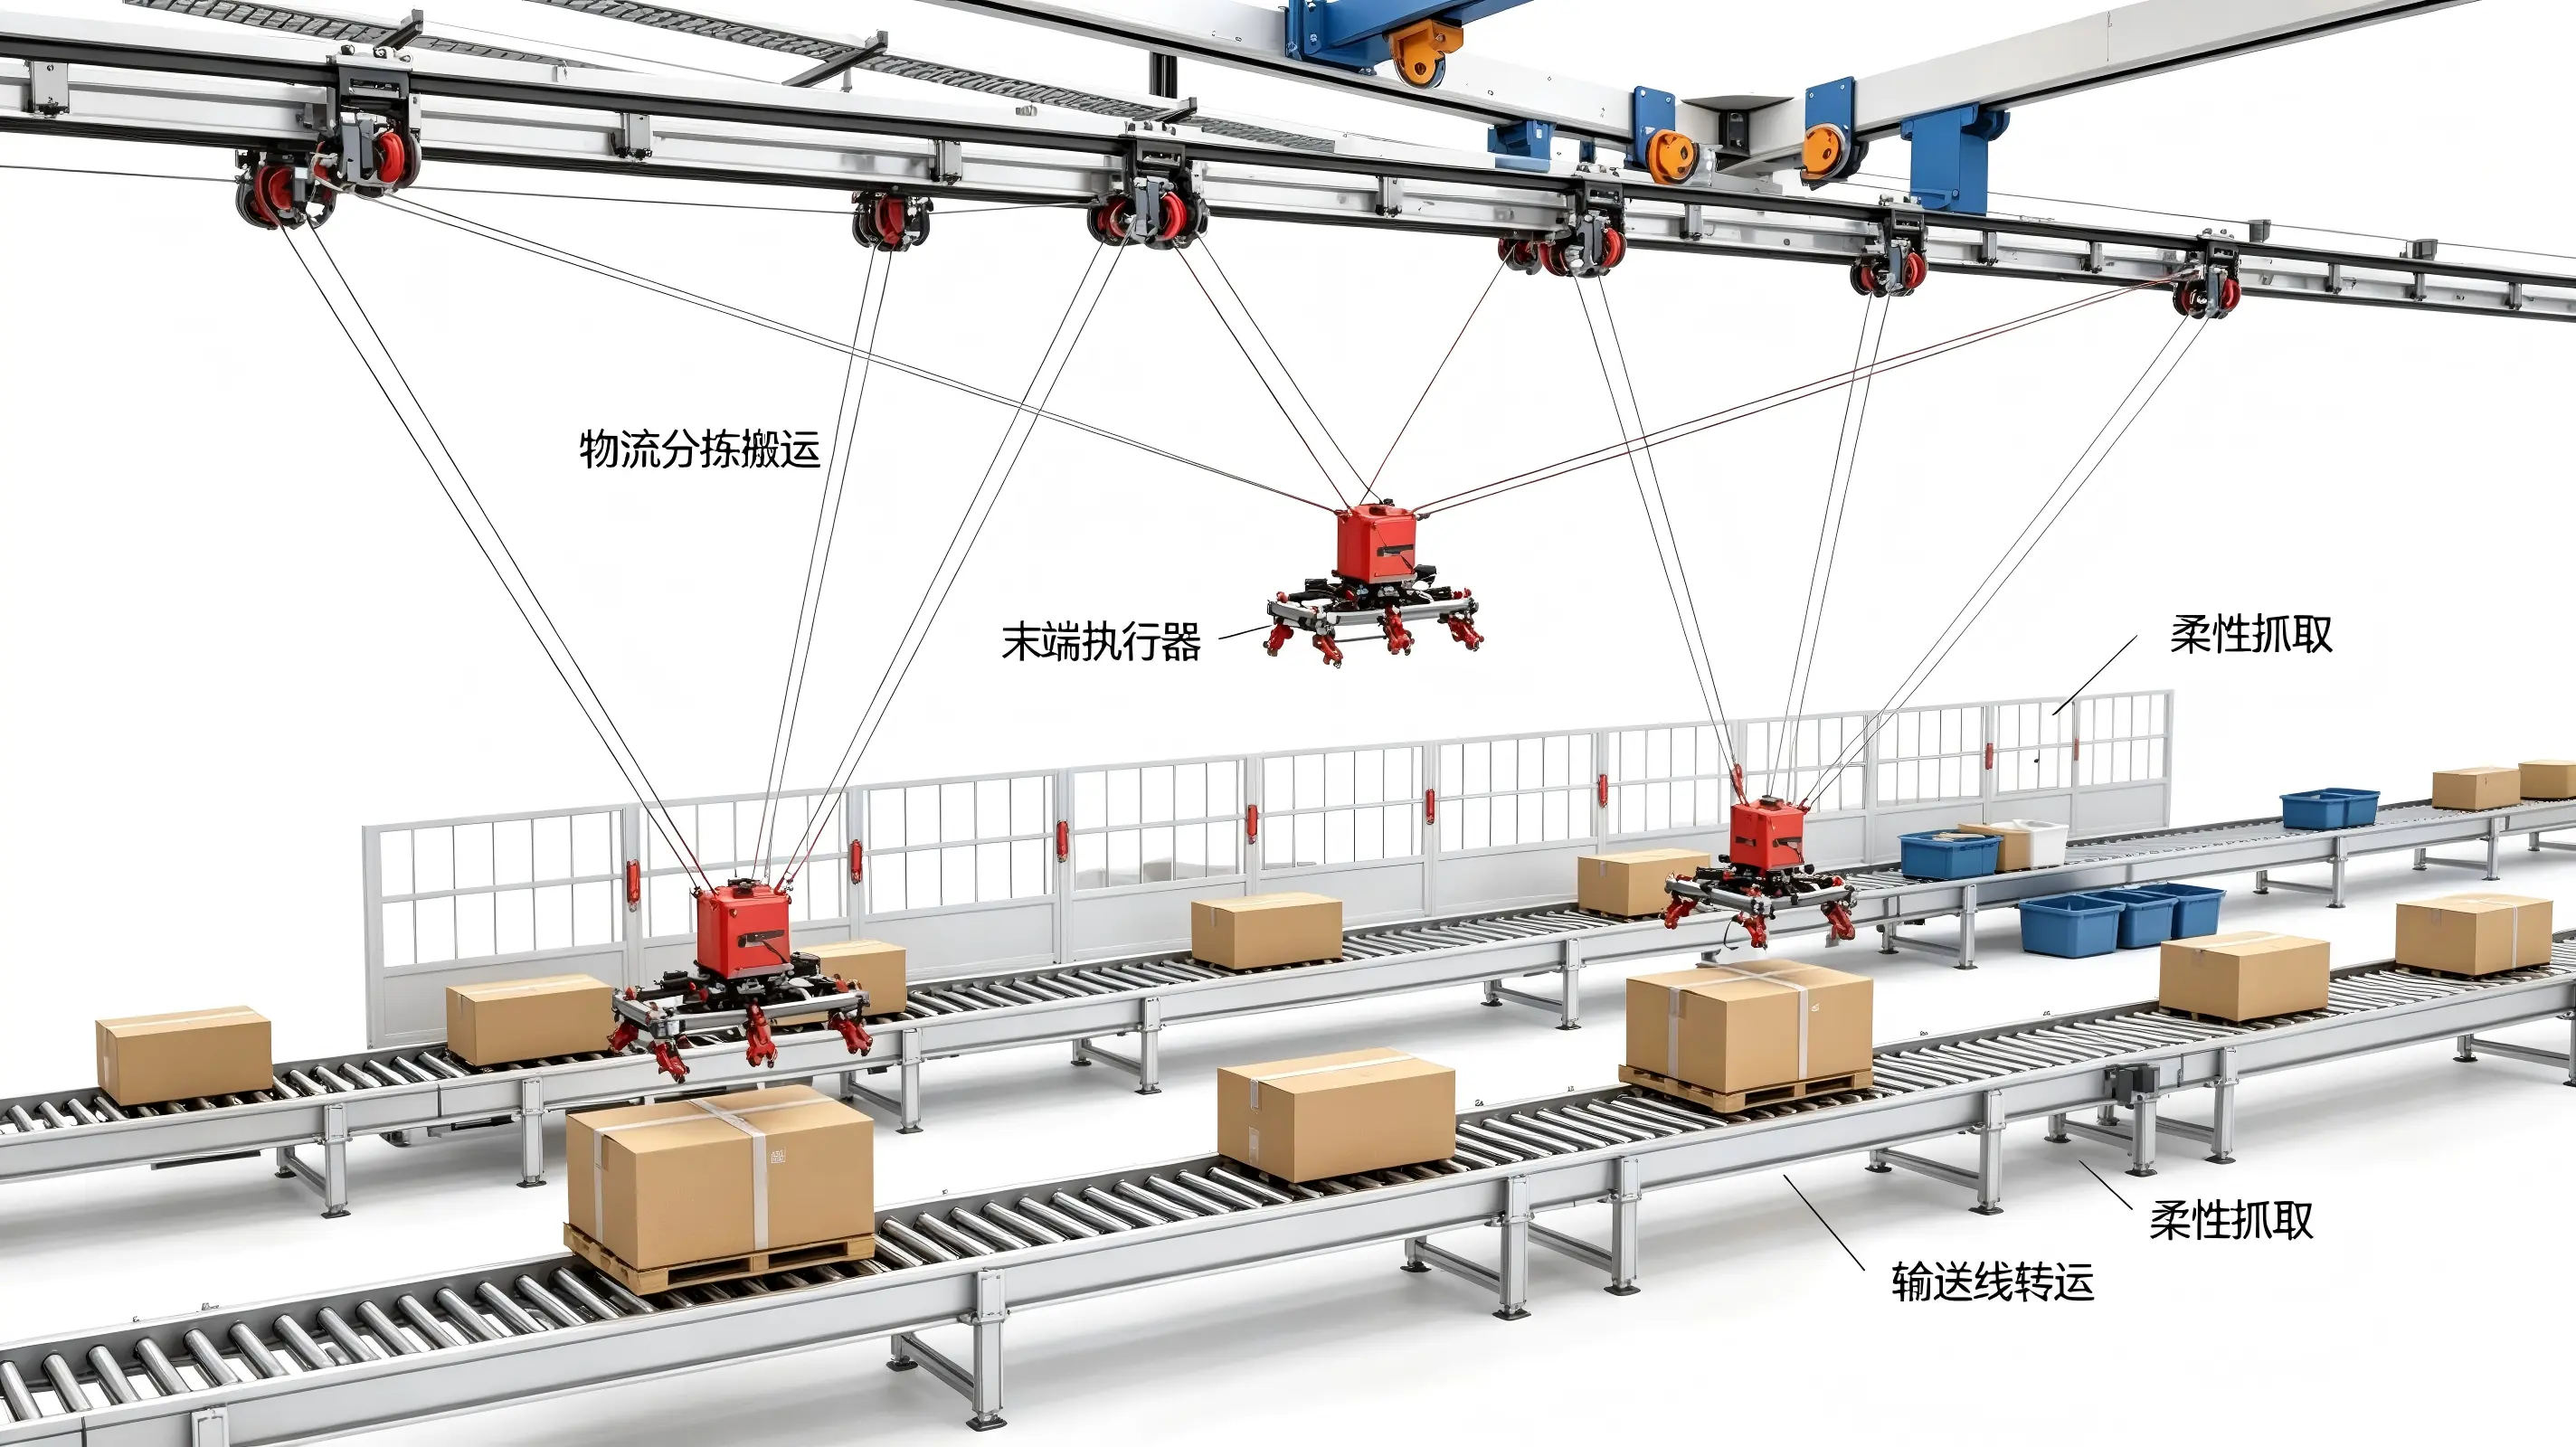
在货物装卸与搬运方向,六自由度并联运动平台与柔索并联机器人各展所长,共同构建高效灵活的解决方案。技术特点方面,柔索并联机器人以柔索代替刚性连杆,驱动单元可远置,系统惯量低、工作空间巨大(可达数十米至数百米跨度),且结构简单、易于拆装重构,特别适合大范围、大负载的物料转移;而六自由度刚性并联平台则凭借高刚度、高精度和力控能力,在装卸末端执行精细姿态调整与准确定位,两者常协同作业。在应用场景上,柔索并联机器人广泛应用于港口集装箱自动装卸、大型飞机机身段对接搬运、船舶分段翻身与移位、建筑构件吊装以及仓库重型货物码垛等大尺度作业场合;六自由度平台则用于精密工件自动上下料、车载货物姿态稳定装卸及危险品远程操控搬运等需要末端精准定位的环节。两者结合,既实现了大跨度、重载的高效流转,又保证了装卸终端的精密操控,显著提升了物流自动化与重型制造业的作业效能与安全性。
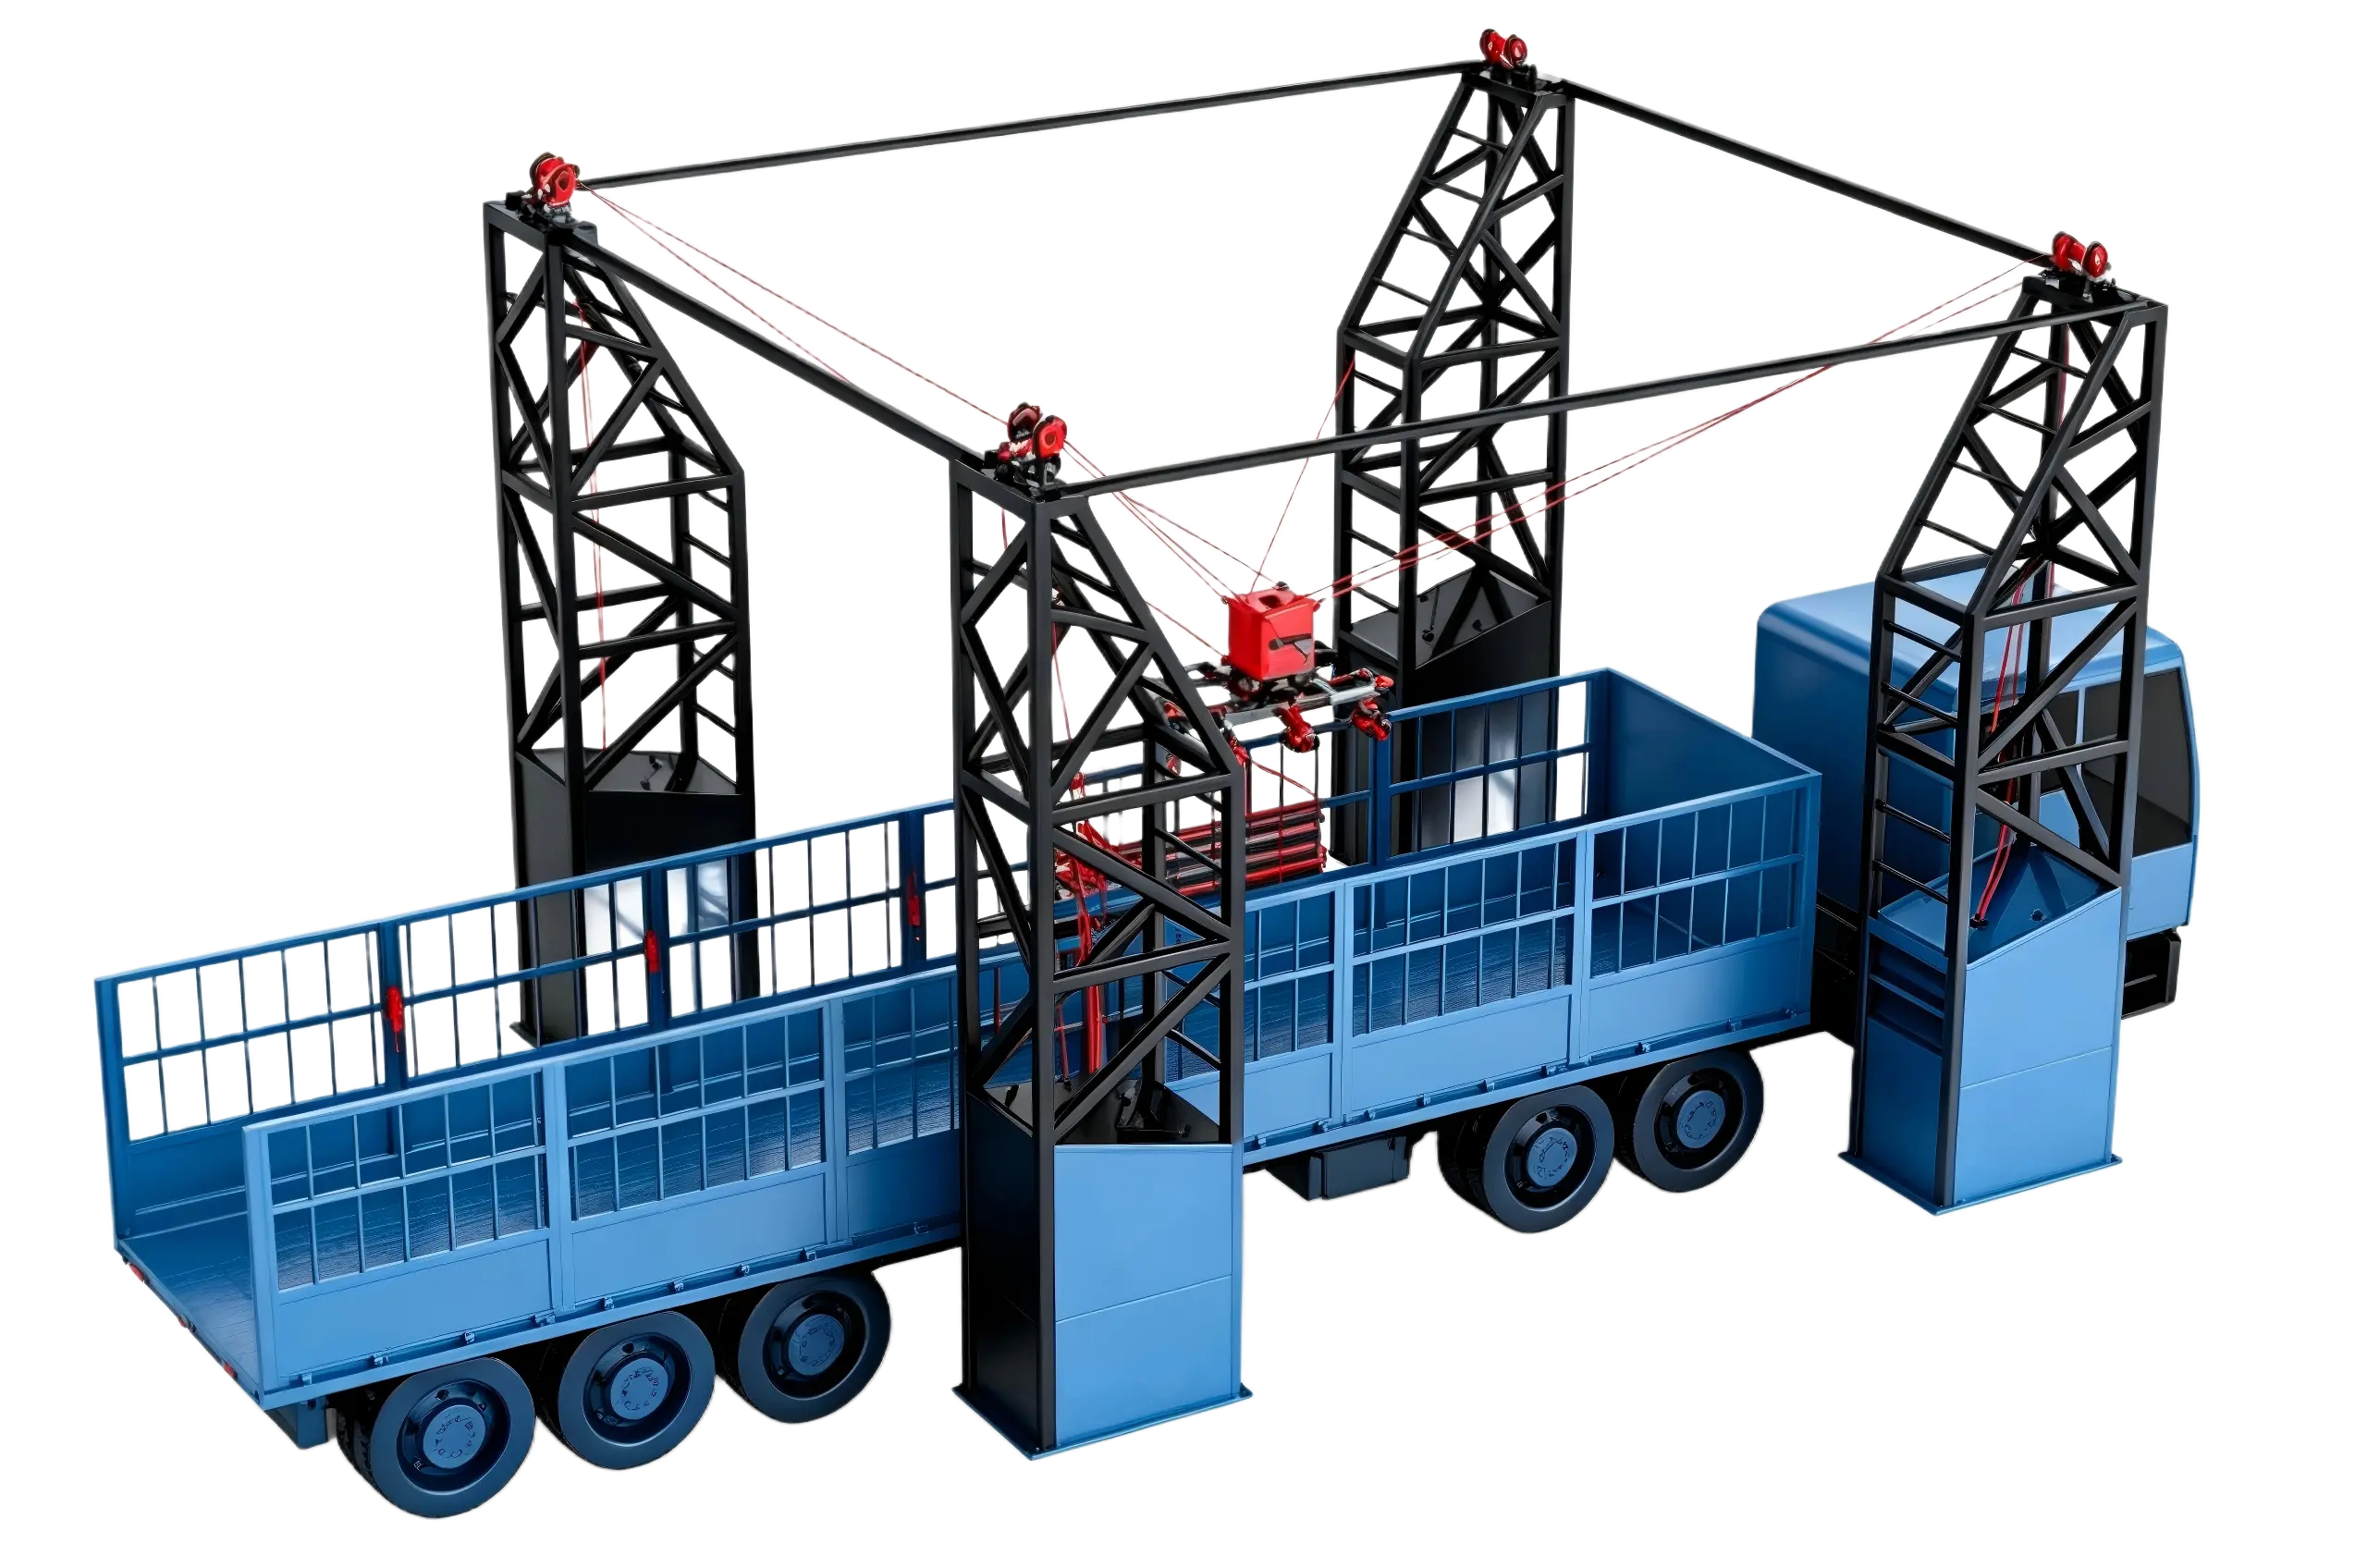
货物装卸柔索机器人