Six Degrees of Freedom
六自由度并联机器人
通过多条驱动支链协同调节运动平台,实现沿 X、Y、Z 轴的平移和绕三轴的转动。
产品详情
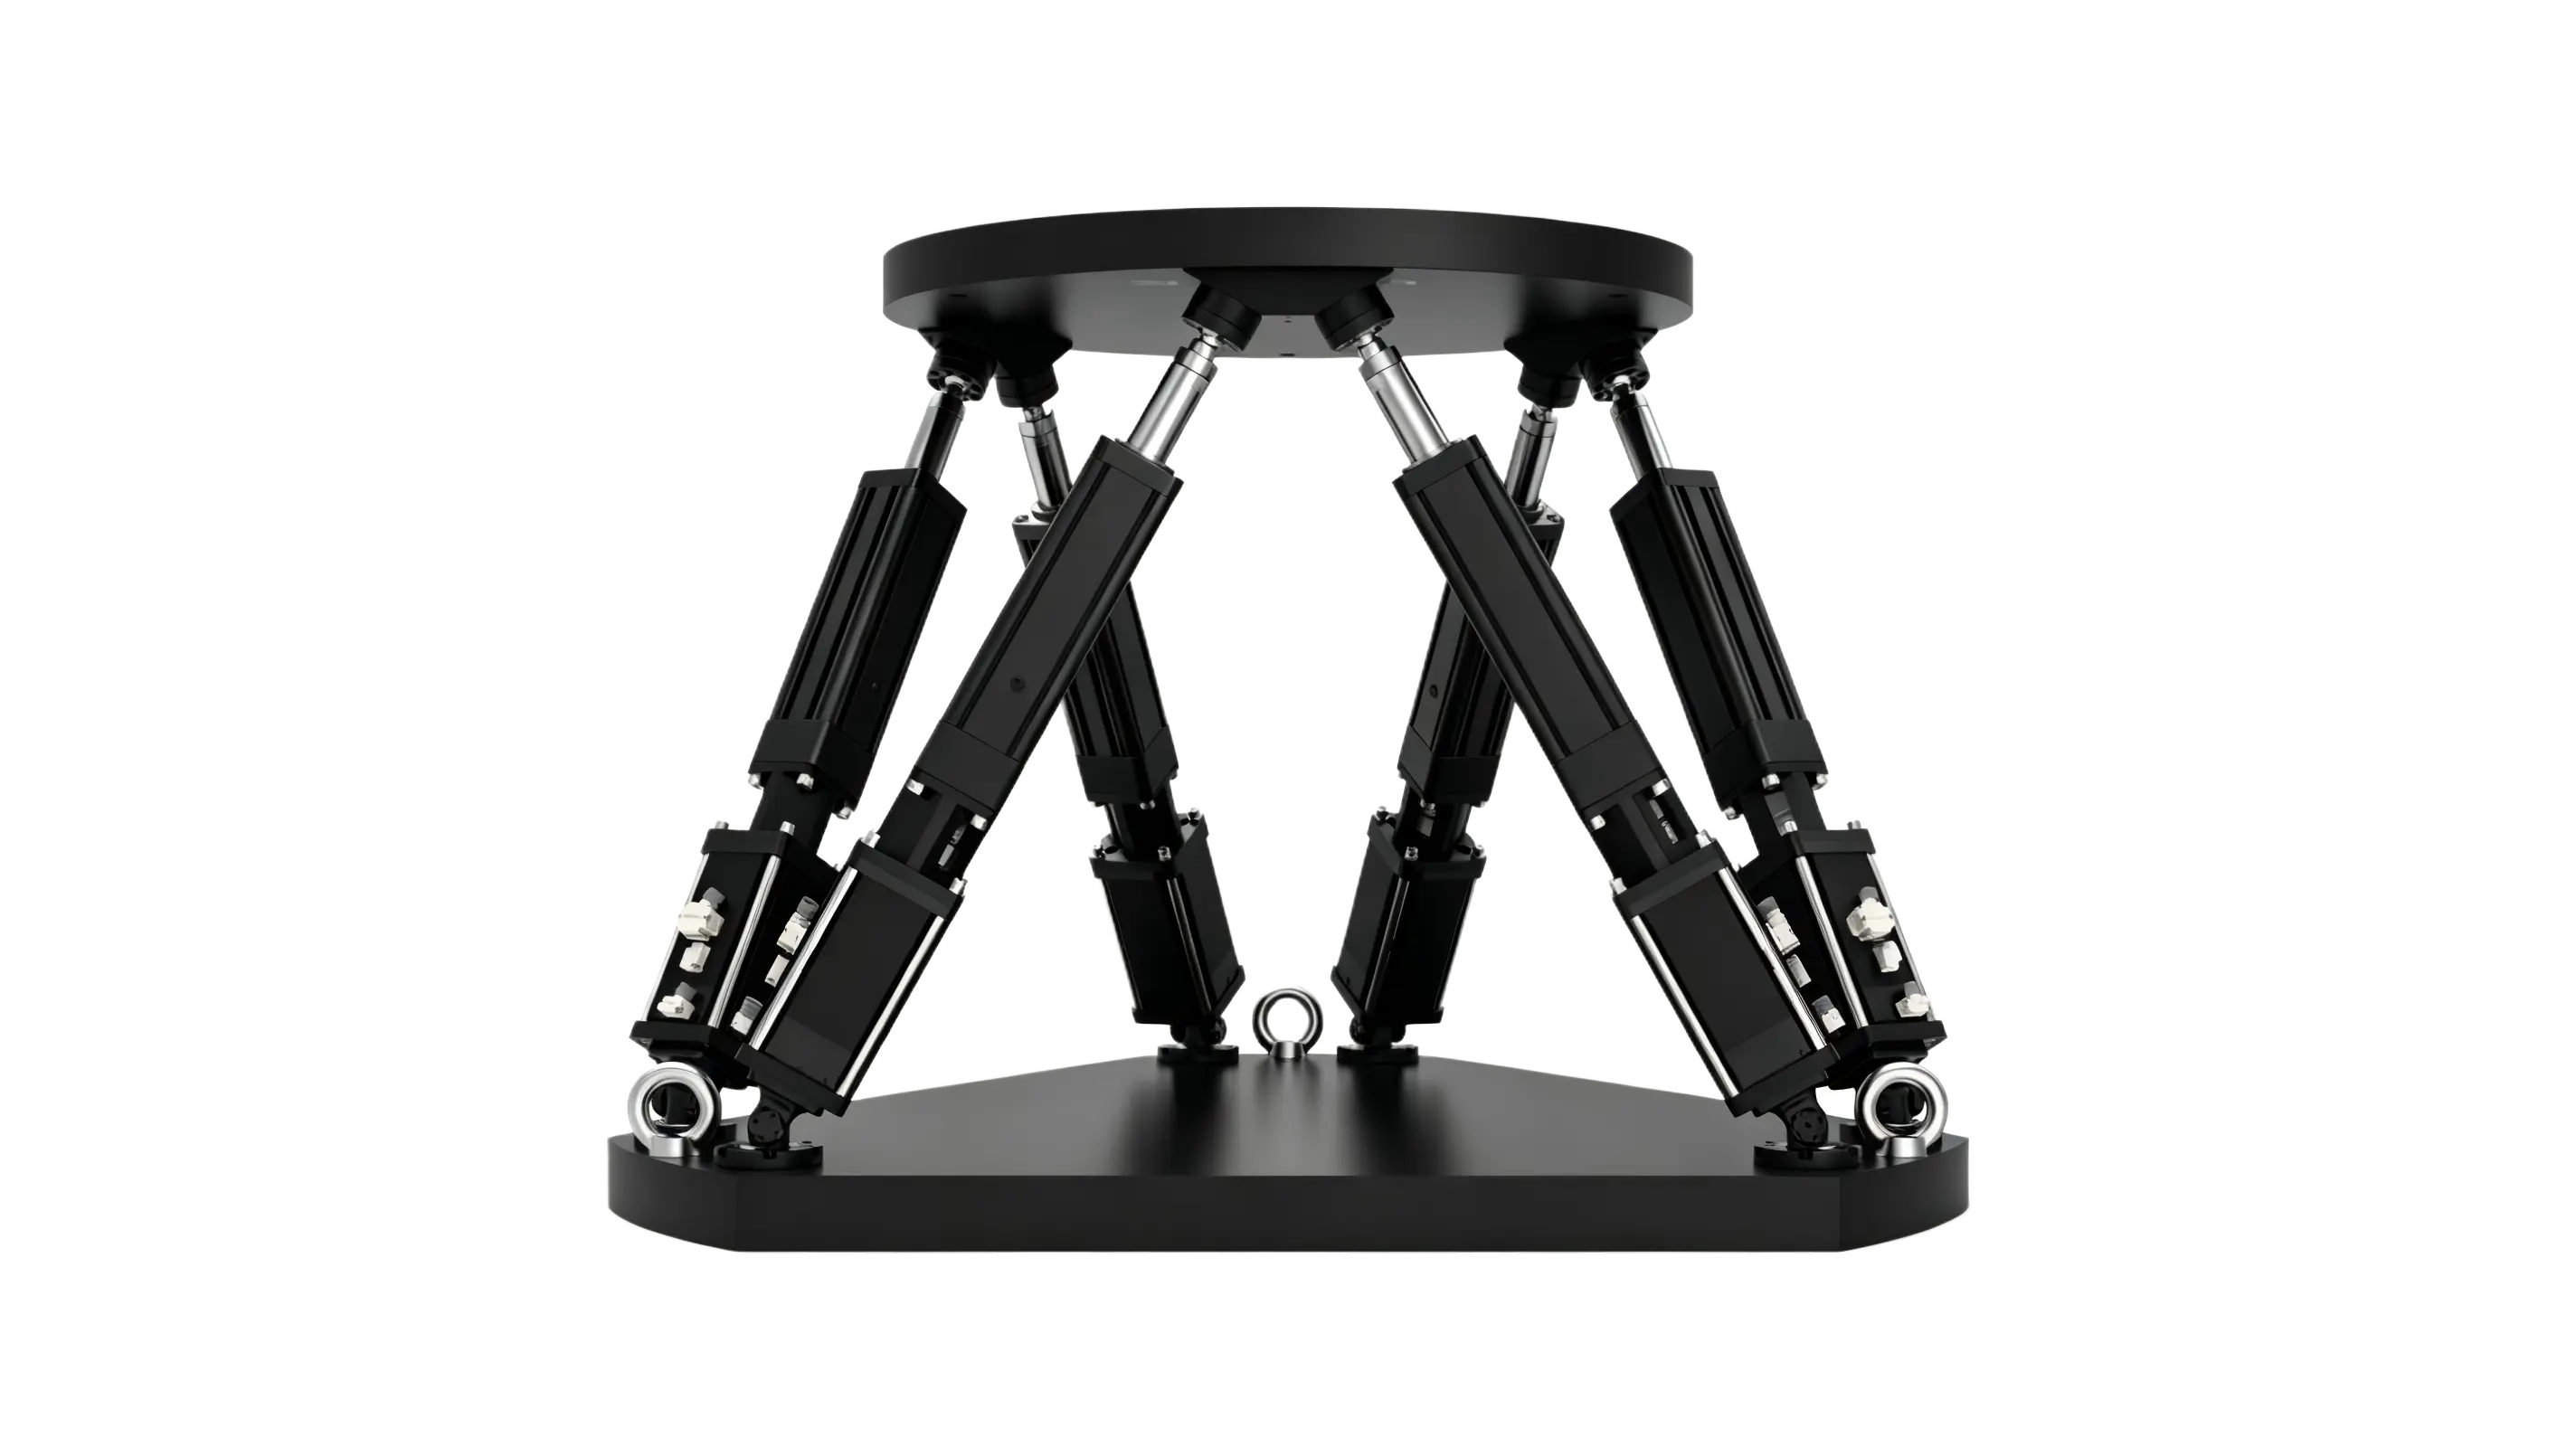
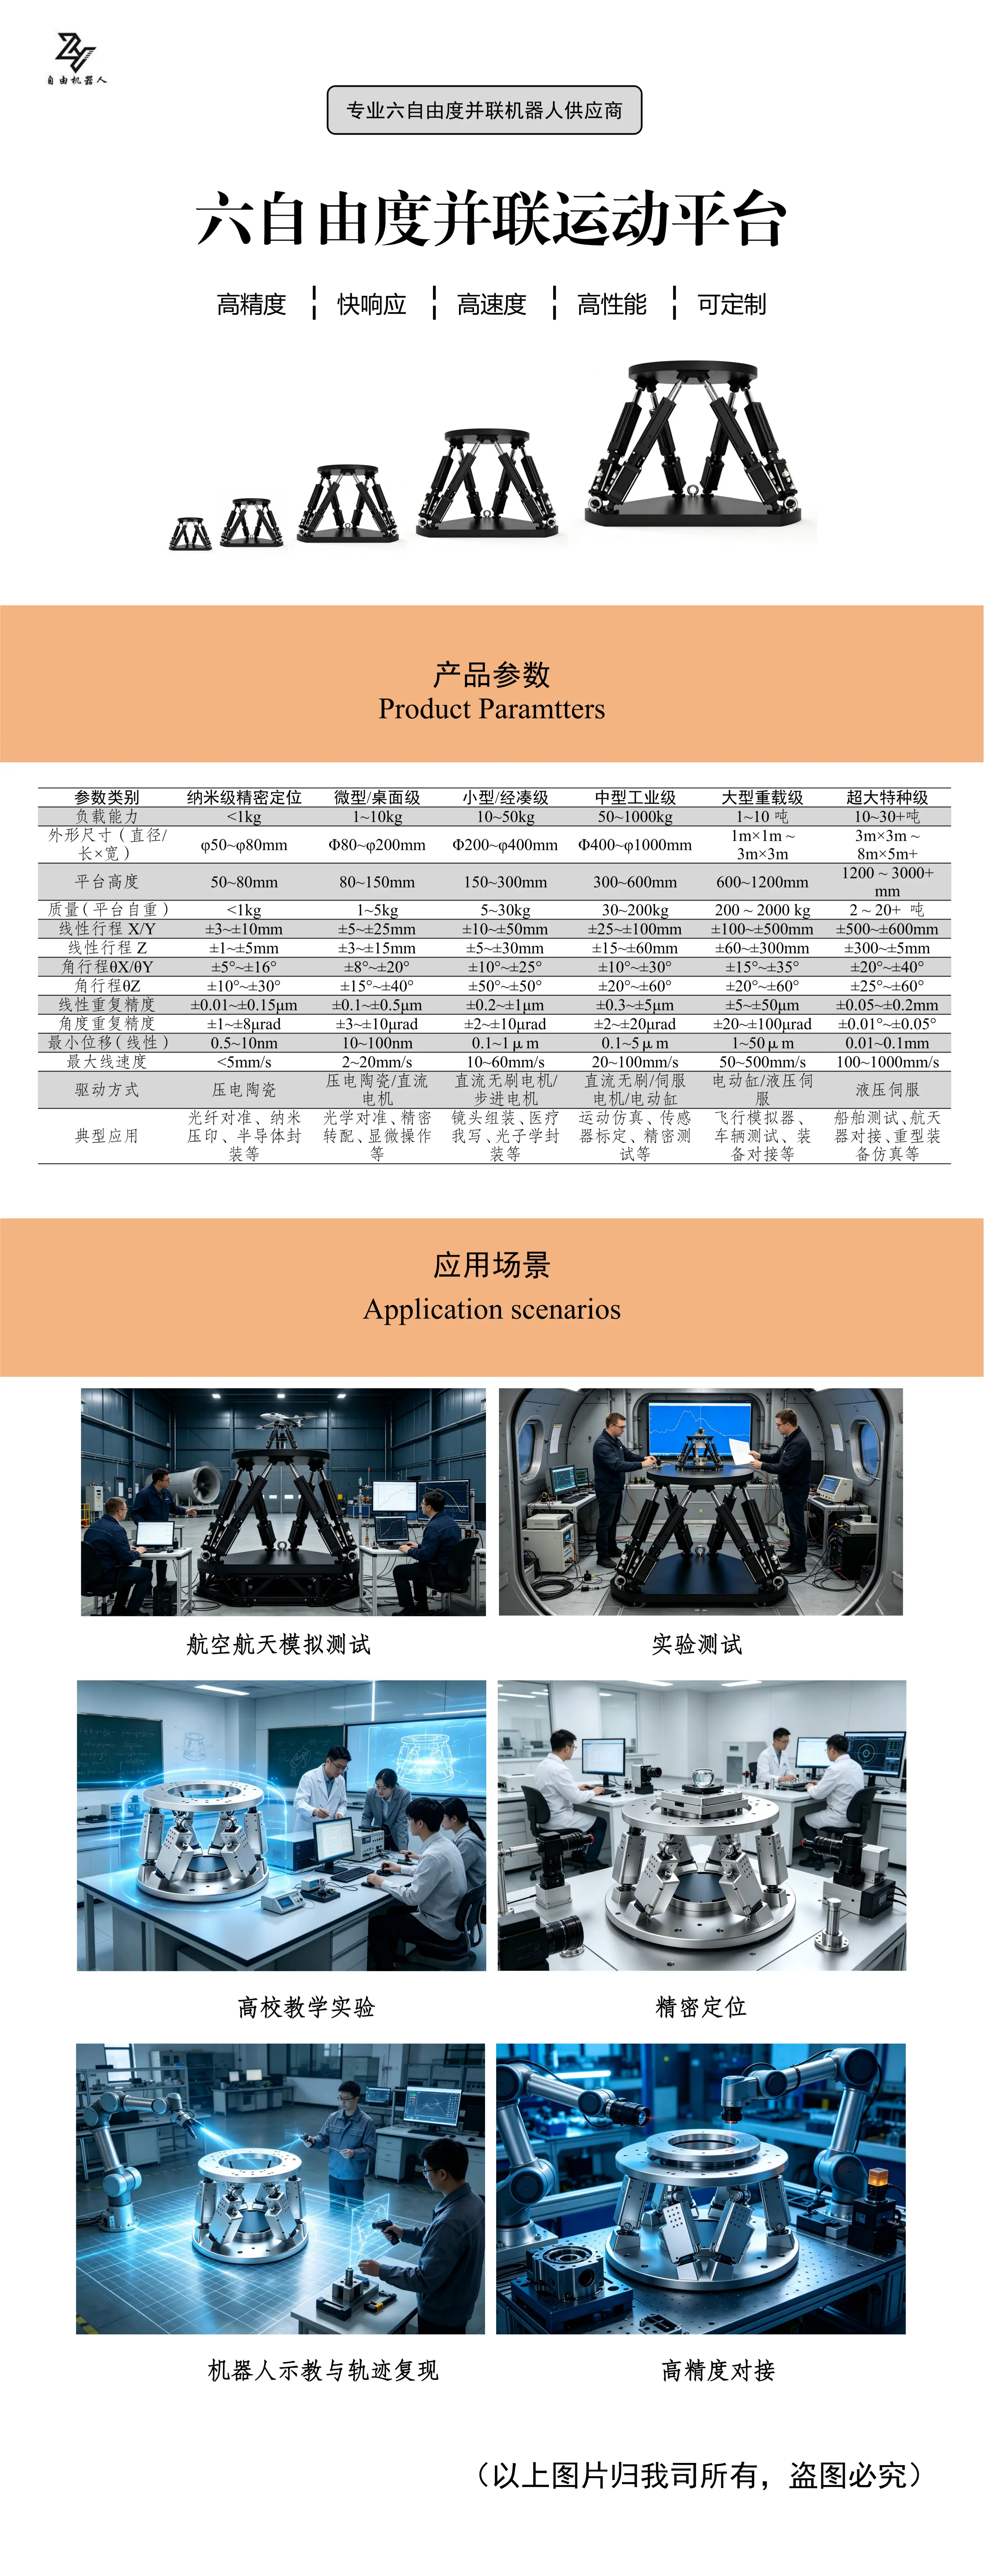
六自由度并联机器人是一种基于Stewart平台等并联机构设计的高精度位姿调整设备,由固定基座、运动平台及连接二者的多个驱动支链组成。与传统串联机器人相比,其核心优势在于高刚性、高承载能力、微米级重复定位精度、误差不累积以及快速动态响应。在运动能力上,平台顶部的托盘能实现空间六个方向的任意姿态调整:既能沿X、Y、Z轴做前后、左右、上下平移,也能绕这三根轴进行俯仰、偏航和侧倾旋转,如同一个可以全方位灵活转动的“悬浮桌面”。不过它的活动范围相对有限——通常平移只有几十毫米,旋转不过十几度,且六个方向的动作相互关联,需要内置计算机实时解算每条腿的伸缩量才能精准配合。这种“小范围、高精度”的特点,使它特别适合在狭窄空间内执行精细操作。该产品动平台的执行姿态特点和运动能力使它广泛应用于高端制造与精密装配领域,如3C电子、半导体封装、光通信器件调芯及晶片检验等;在科研与模拟领域,可用于飞行模拟训练器、天文观测平台、兵器稳瞄系统抗扰测试平台及航天器对接装置;同时也拓展至医疗领域,用于精密医疗器械装配及康复训练。凭借其高刚度、高精度和快速响应的特点,六自由度并联机器人已成为精密对位、微加工及动态模拟等场景的核心技术装备
产品定制、采购及其他需求请联系:18223247243(杨先生)、18680741245(杨先生)