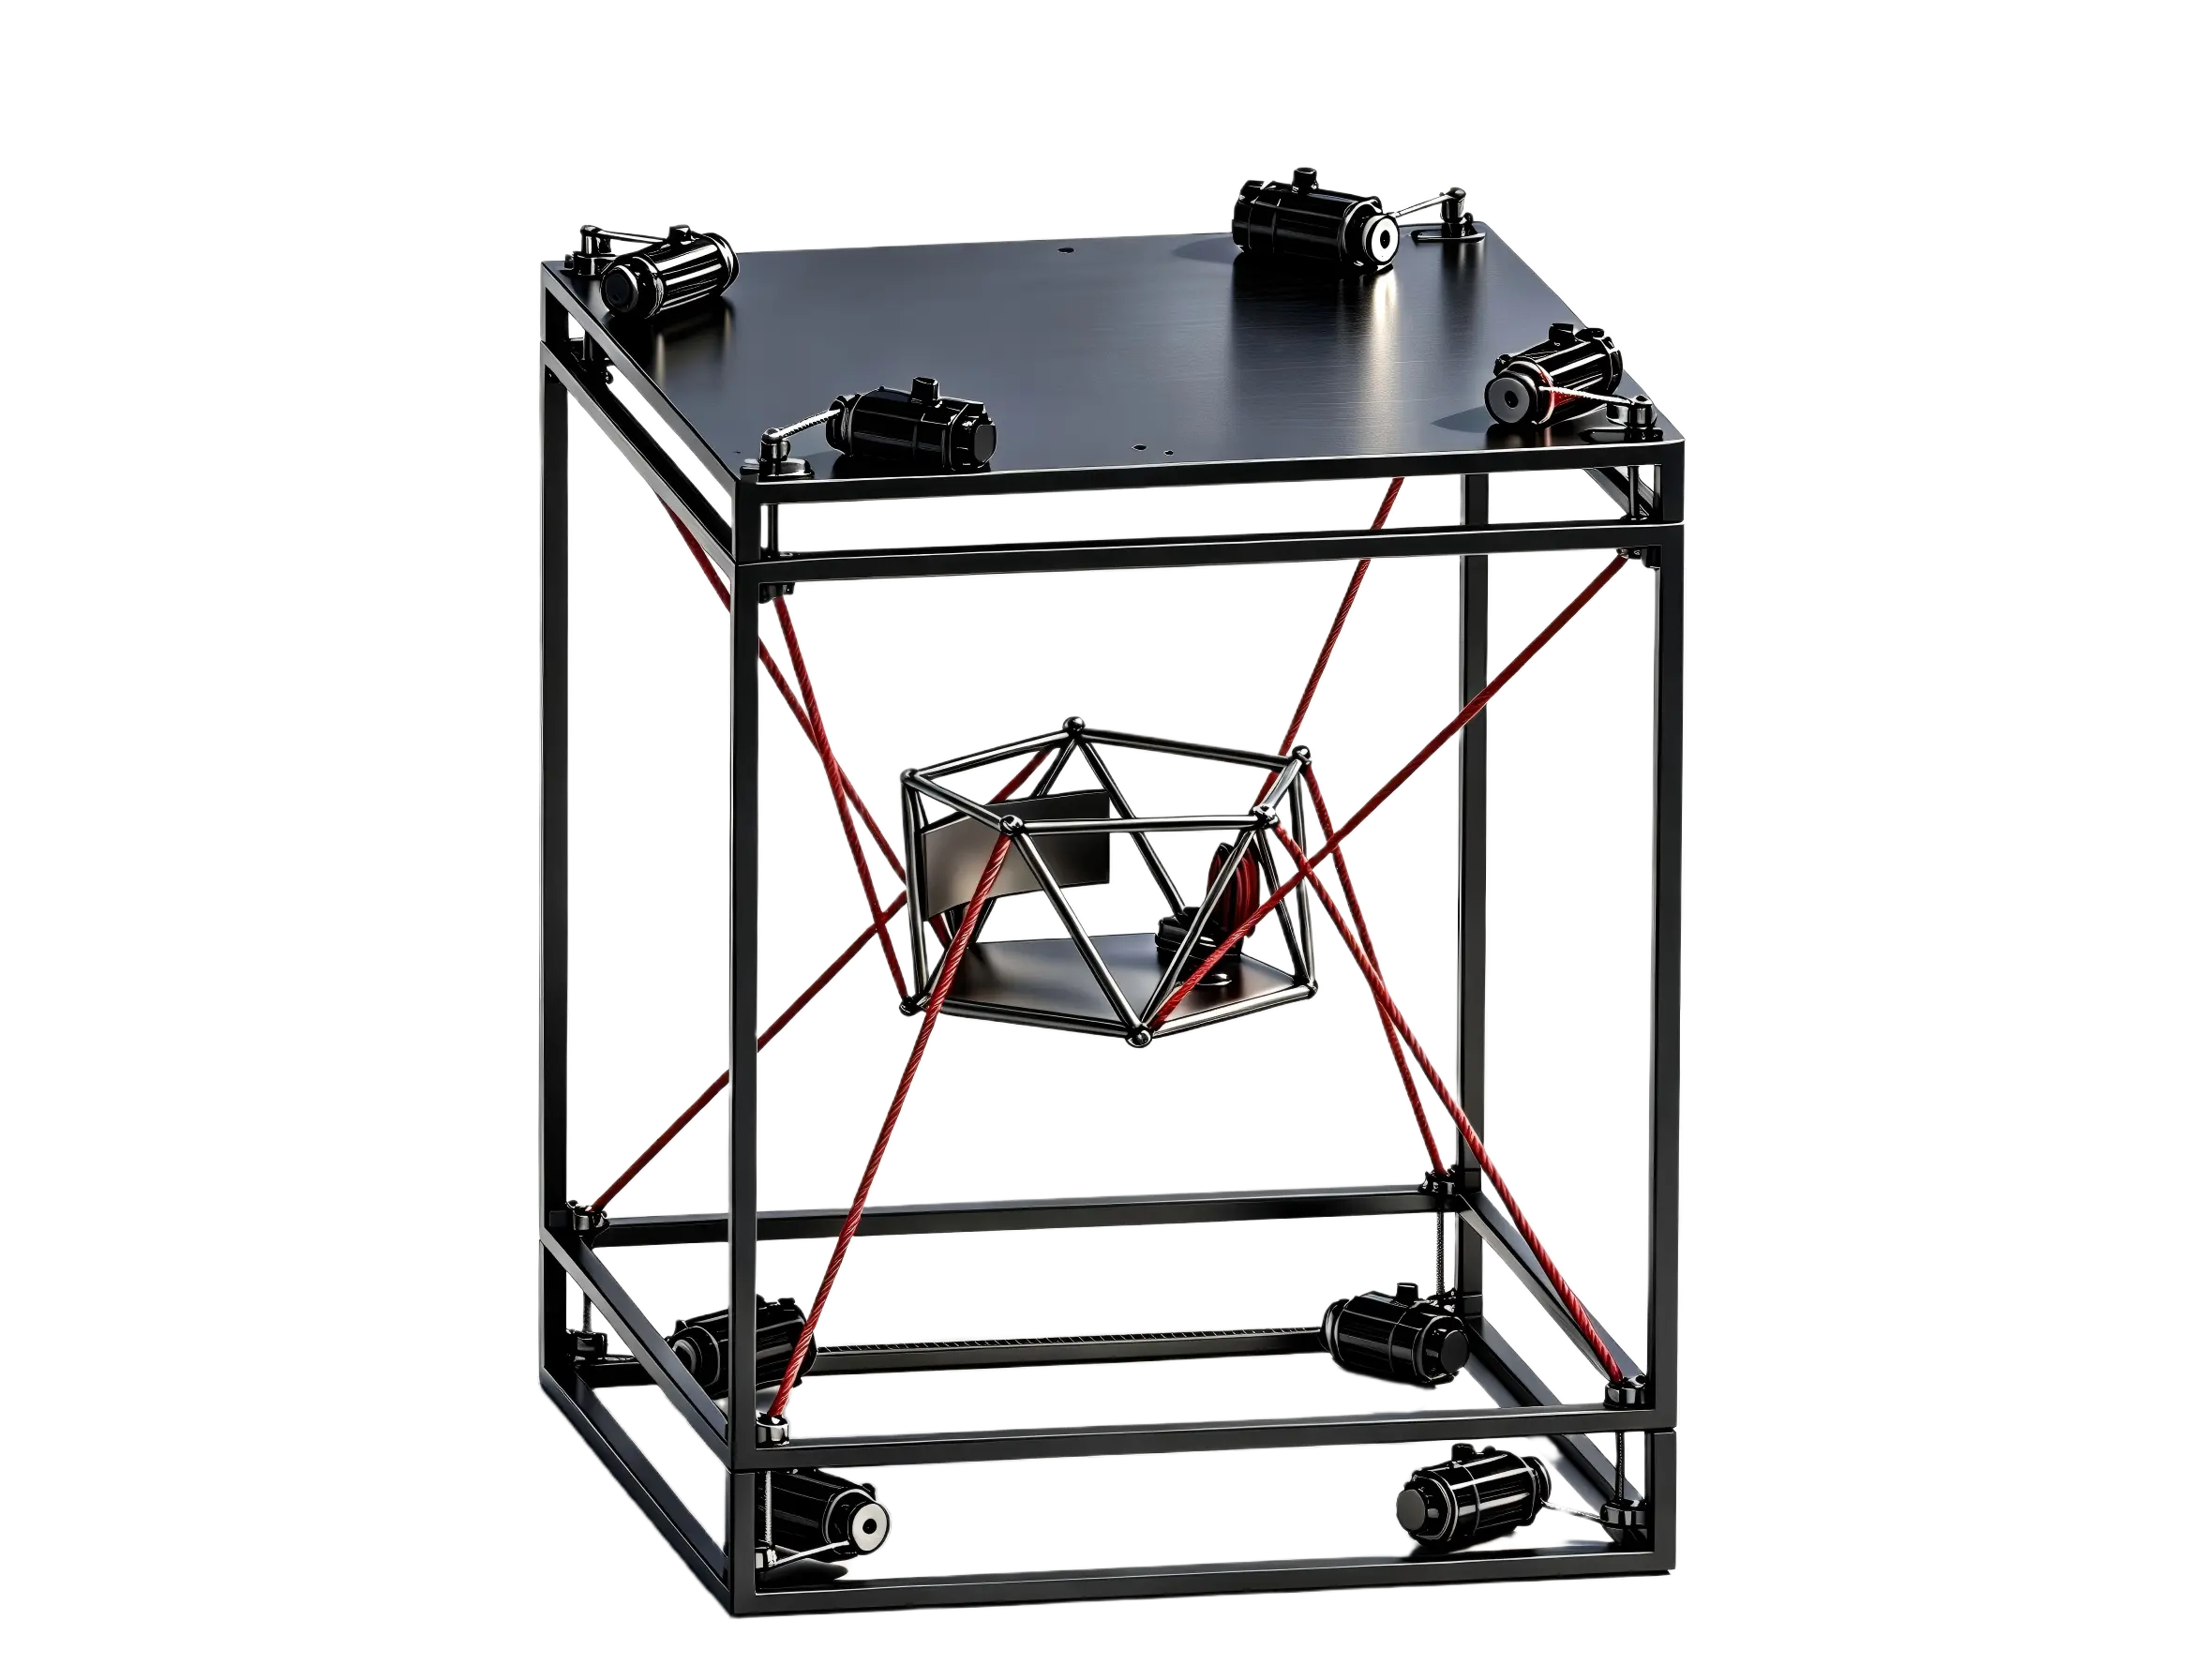
Cable-Driven Parallel Robot
柔索并联机器人
以柔性绳索代替刚性连杆,通过多索协同收放驱动末端平台。(待修正)
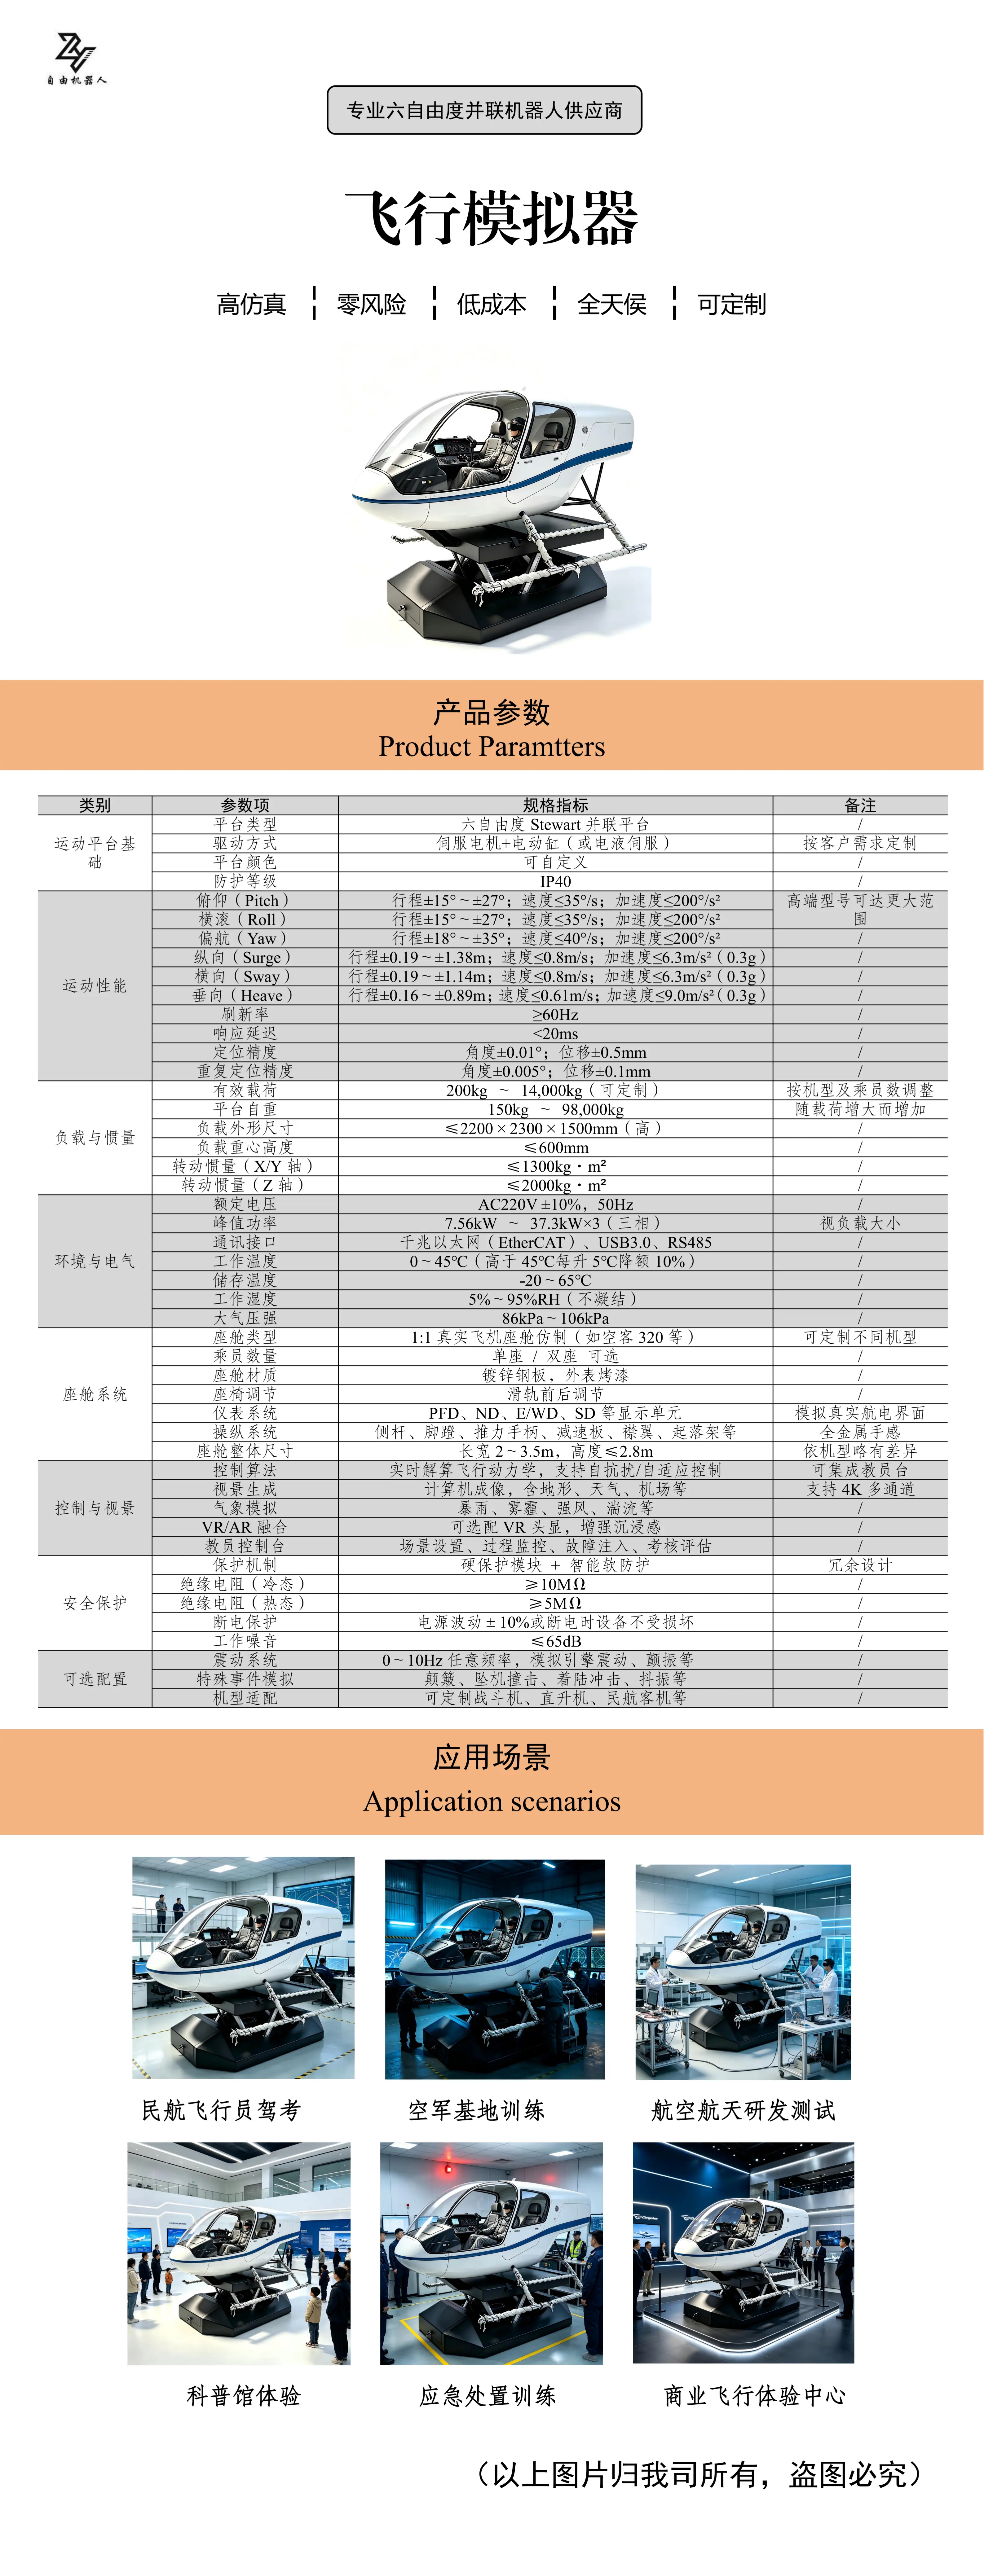
产品详情
可用于飞行训练、科研测试、高端体验、交互展示和相关研究方向。视景系统、控制接口、载荷、行程和动态指标需根据具体配置确认。(待修改)
产品定制、采购及其他需求请联系:18223247243(杨先生)、18680741245(杨先生)
 自由机器人
专业并联机器人供应商
Cable-Driven Parallel Robot
以柔性绳索代替刚性连杆,通过多索协同收放驱动末端平台。(待修正)
可用于飞行训练、科研测试、高端体验、交互展示和相关研究方向。视景系统、控制接口、载荷、行程和动态指标需根据具体配置确认。(待修改)